


 配送ポリシー
 限定保証
 返品ポリシー
 お支払方
高精度な
自動スキャン
自動マルチアングルスキャンにより、最大0.5 mの複雑なワークをカバーします。
体積精度:
0.015 mm + 0.04 mm × L (m)
高い可動性:
6軸、±360°回転




新発売
自動化
柔軟性
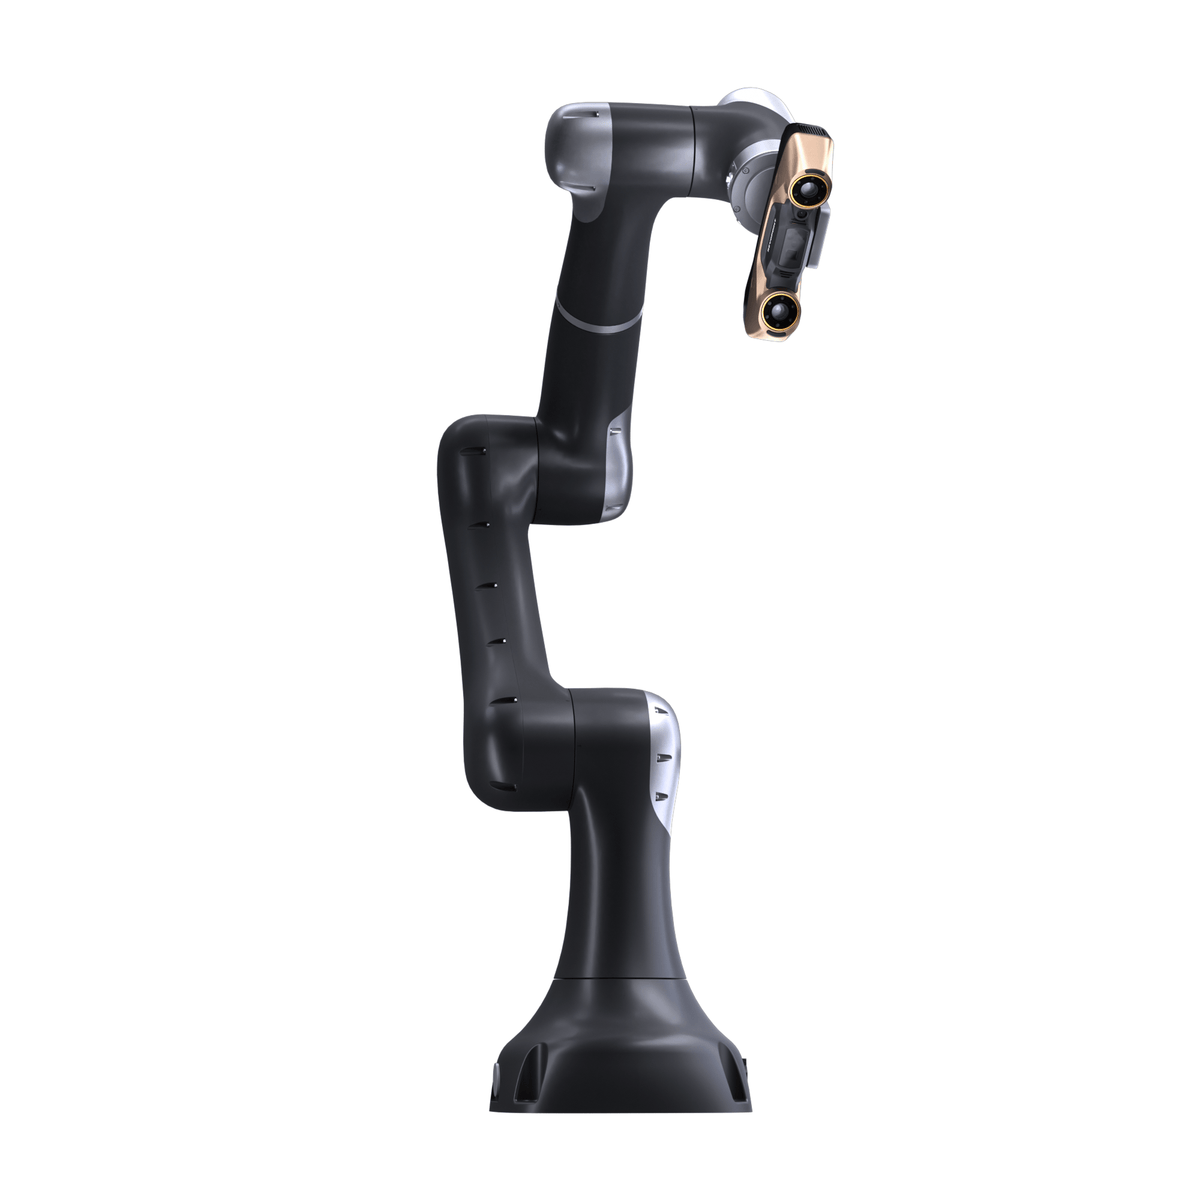
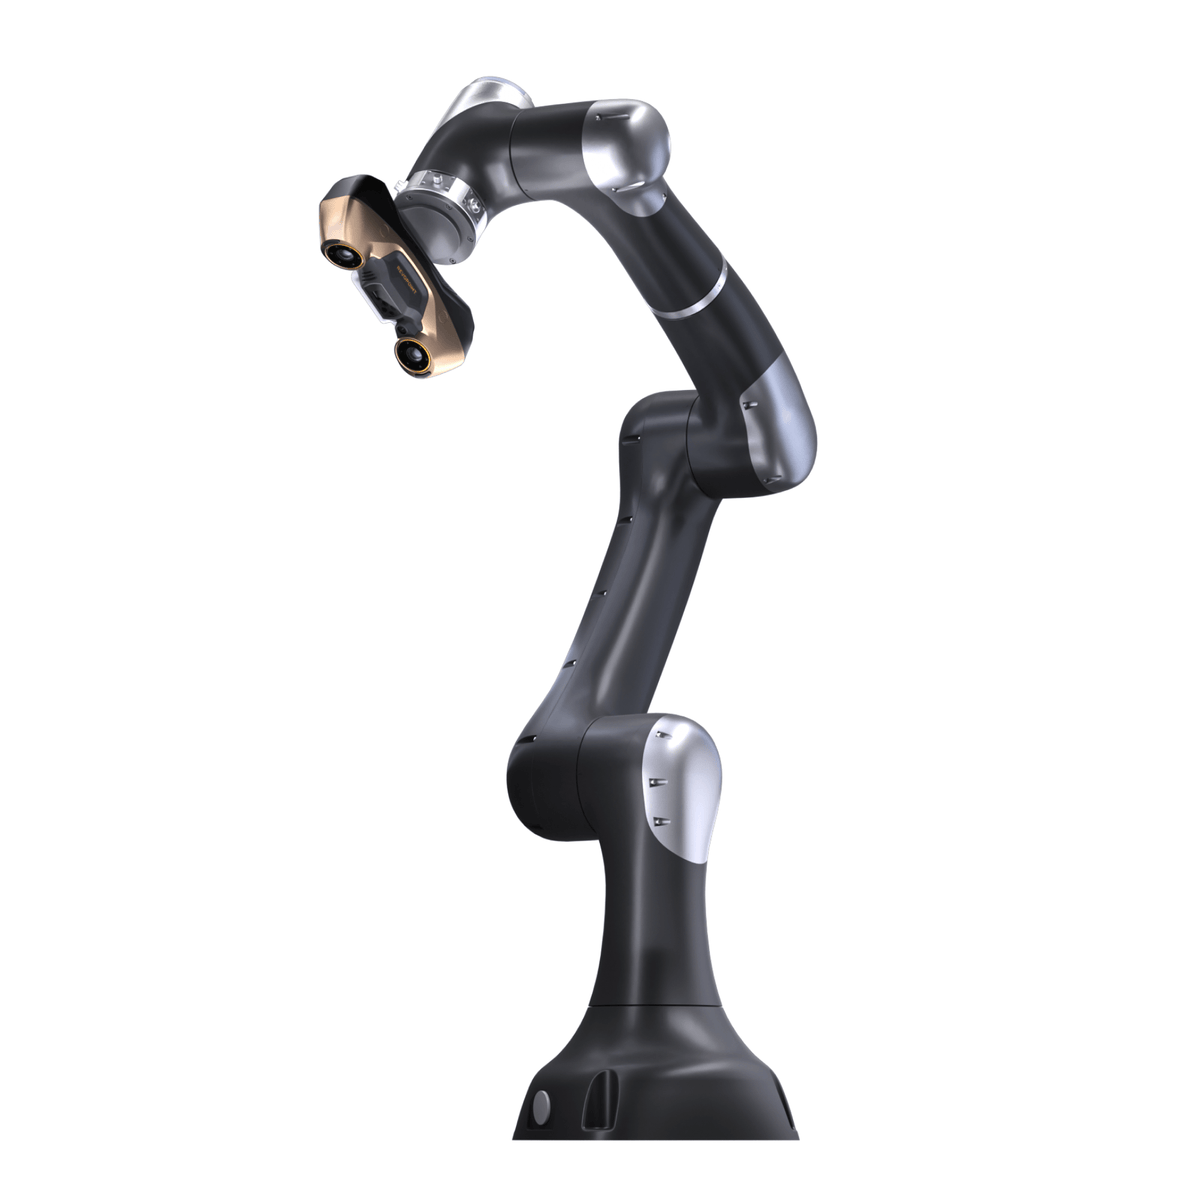
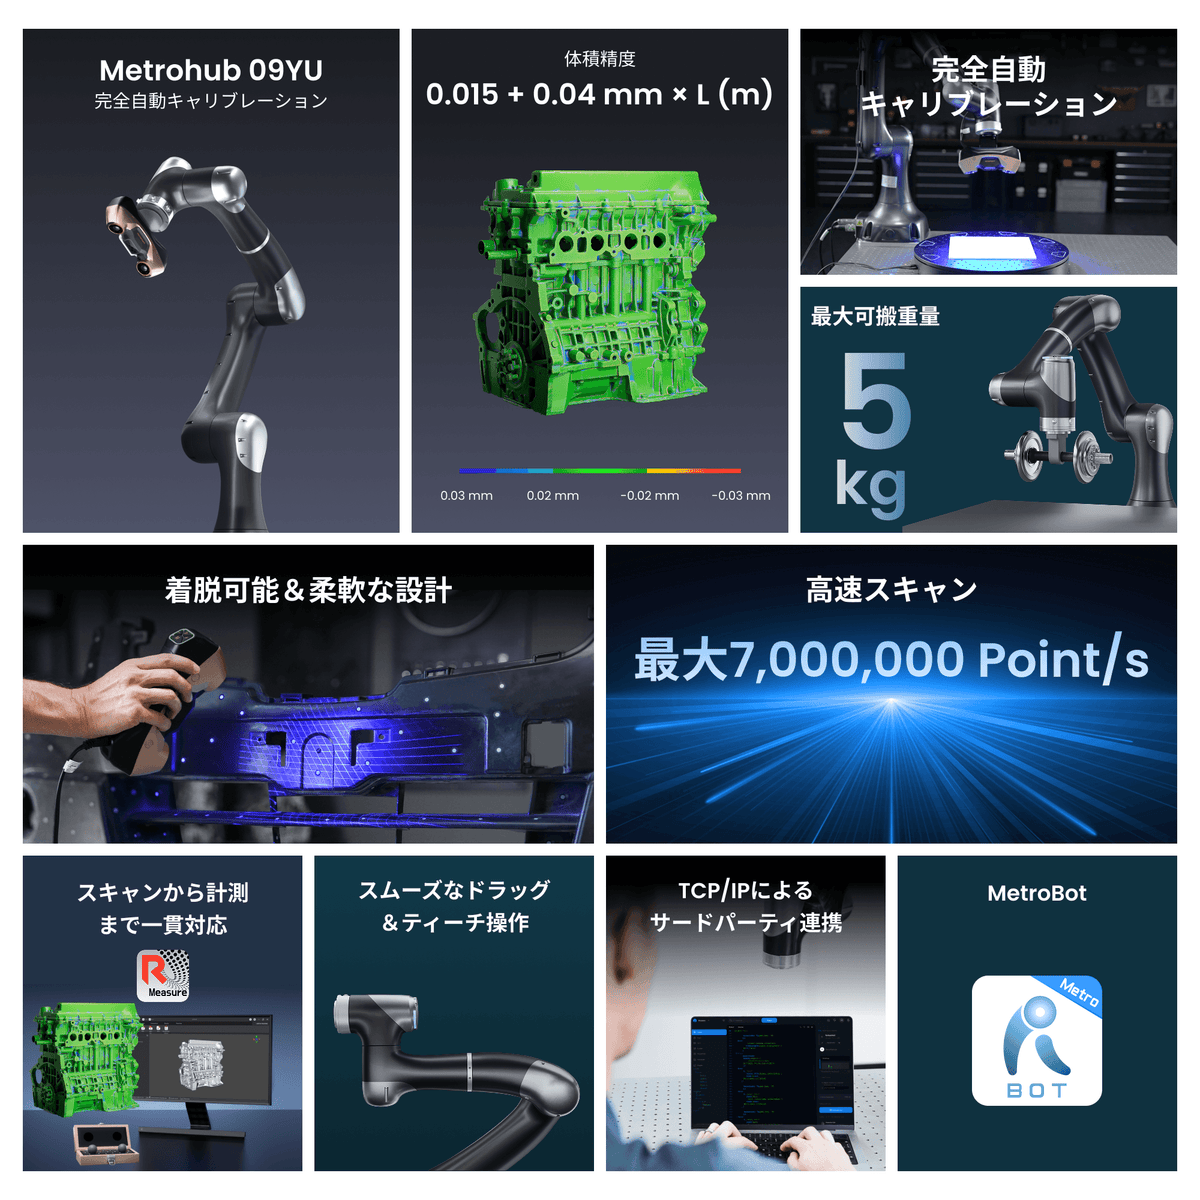
Metrohub 09YU — MetroY Ultra 3Dスキャナー、Vbot 9ロボット、MetroBotソフトウェアを組み合わせた、自動スキャン・検査システムです。
自動マルチアングルスキャンにより、最大0.5 mの複雑なワークをカバーします。
体積精度:
0.015 mm + 0.04 mm × L (m)
高い可動性:
6軸、±360°回転
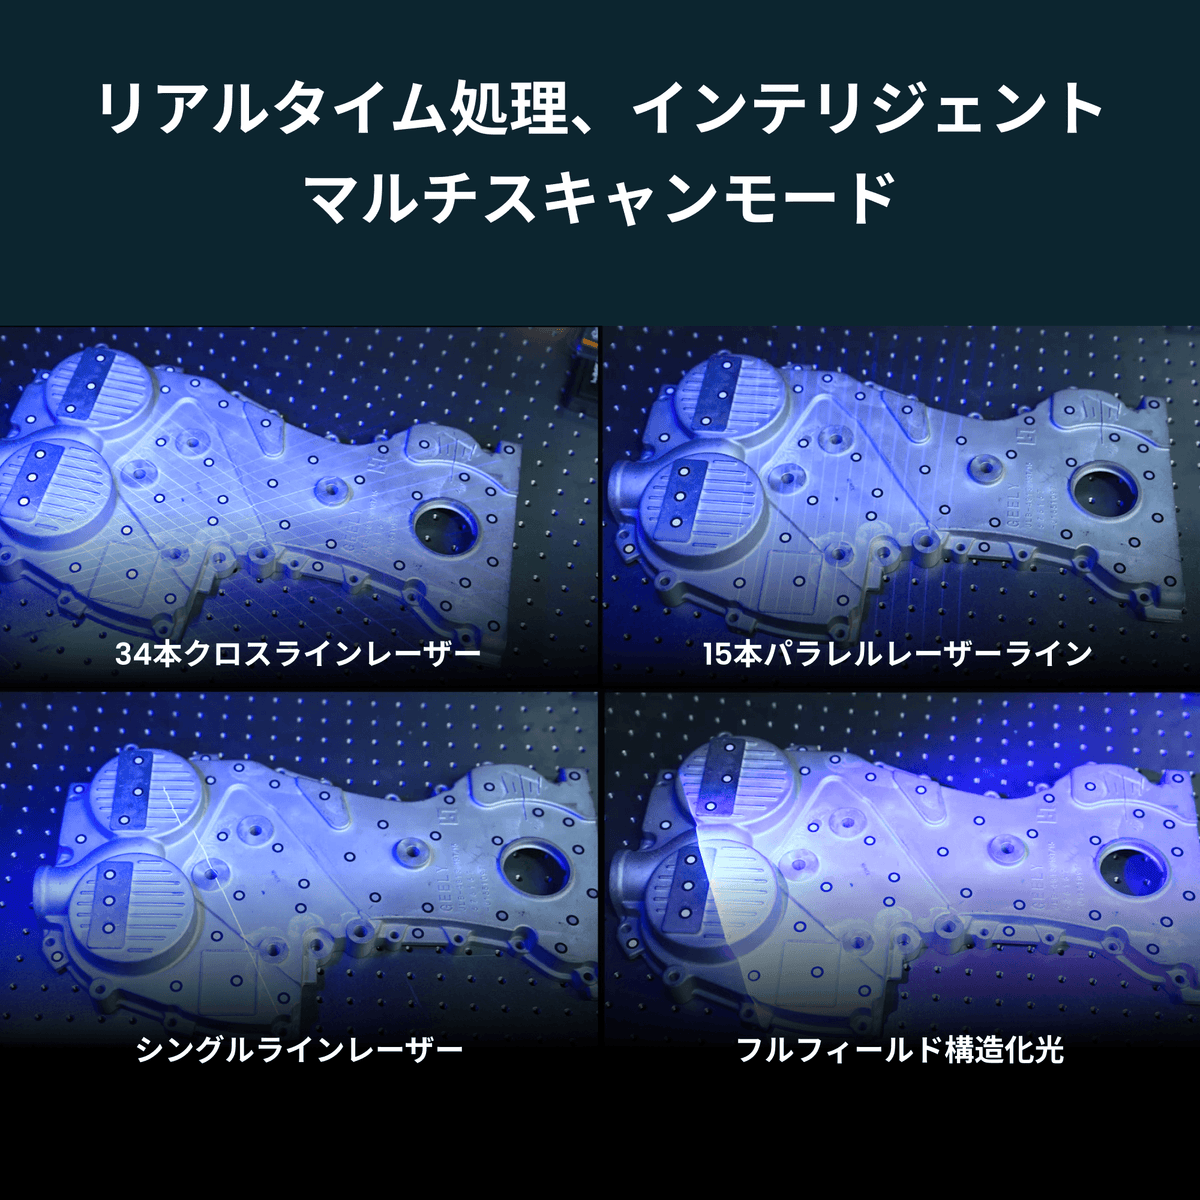
34本のクロスレーザーライン、15本のパラレルレーザーライン、1本の深穴用レーザーライン、62ラインのフルフィールド構造光を搭載。最大7,000,000ポイント/秒の高速スキャンで、暗色・高反射・複雑な表面も高精度に捉えます。

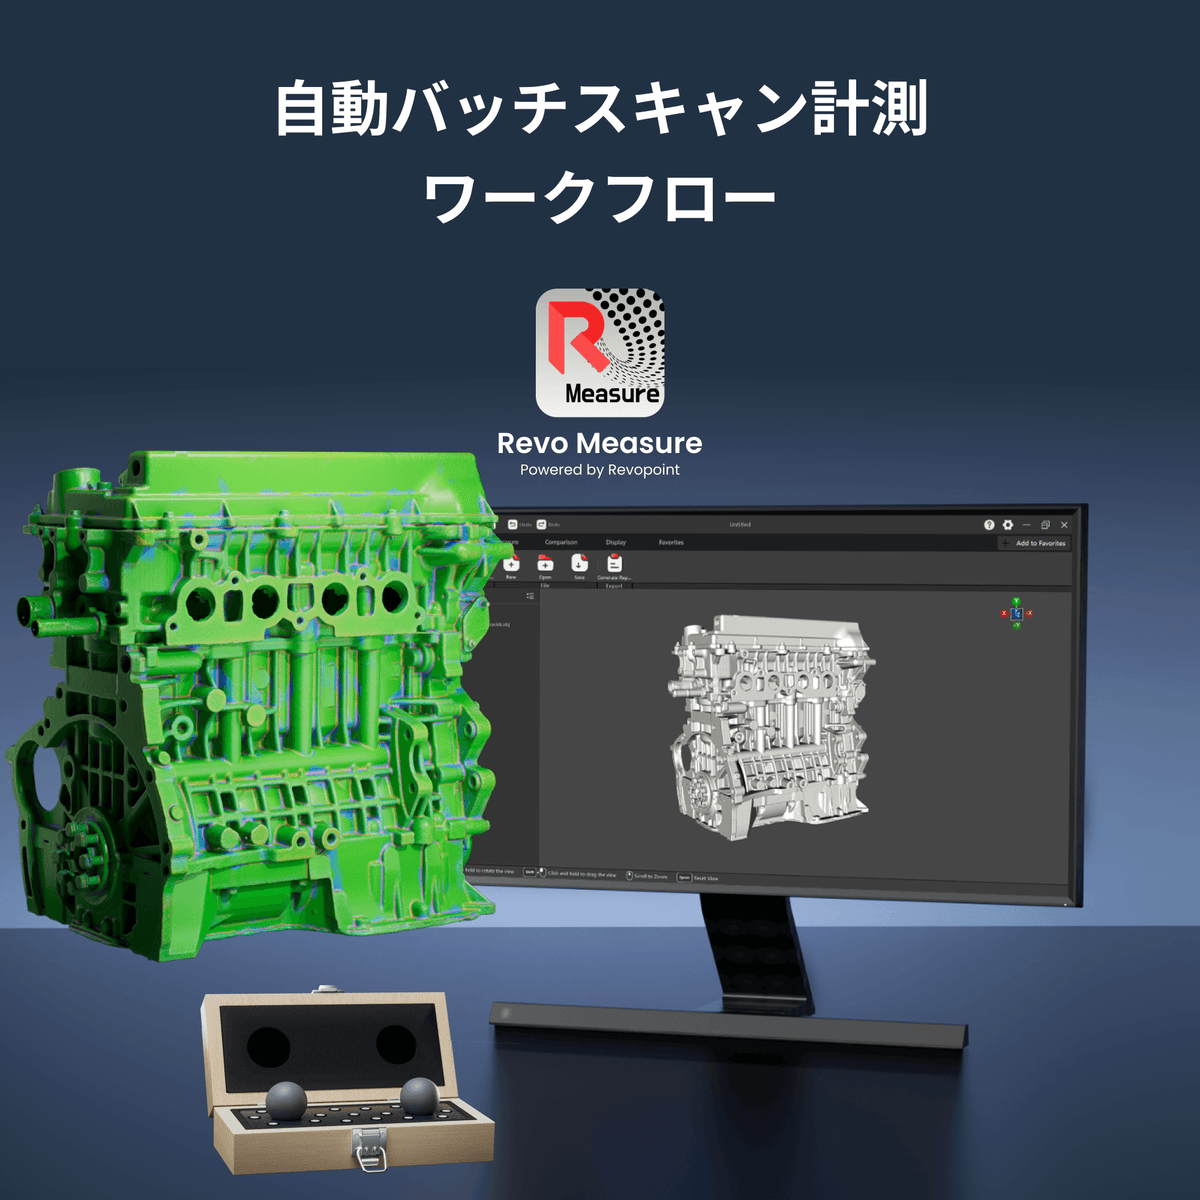
一度設定すれば、繰り返しスキャン可能。Metrohub 09YUが複数のワークを自動でスキャンし、Revo Measureへ直接データを転送してGD&Tレポートを作成できます。

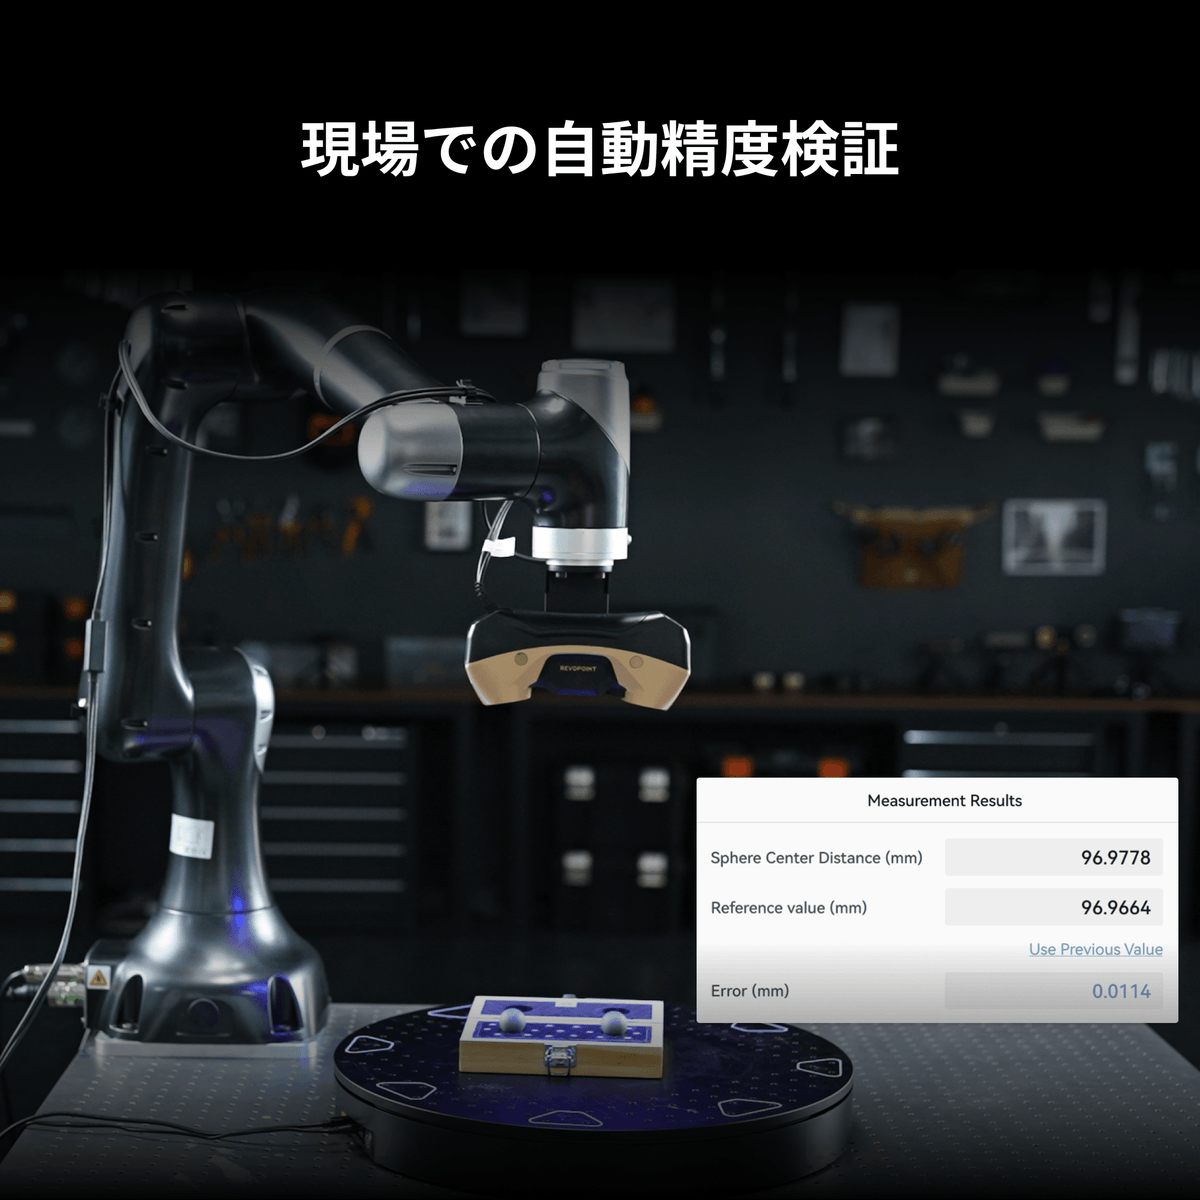
MetroBotに*ボールプレートを設置するだけで、Metrohub 09YUが自動でスキャン・計算を行い、各検査前に精度を確認します。
※CMM セットに含まれています。

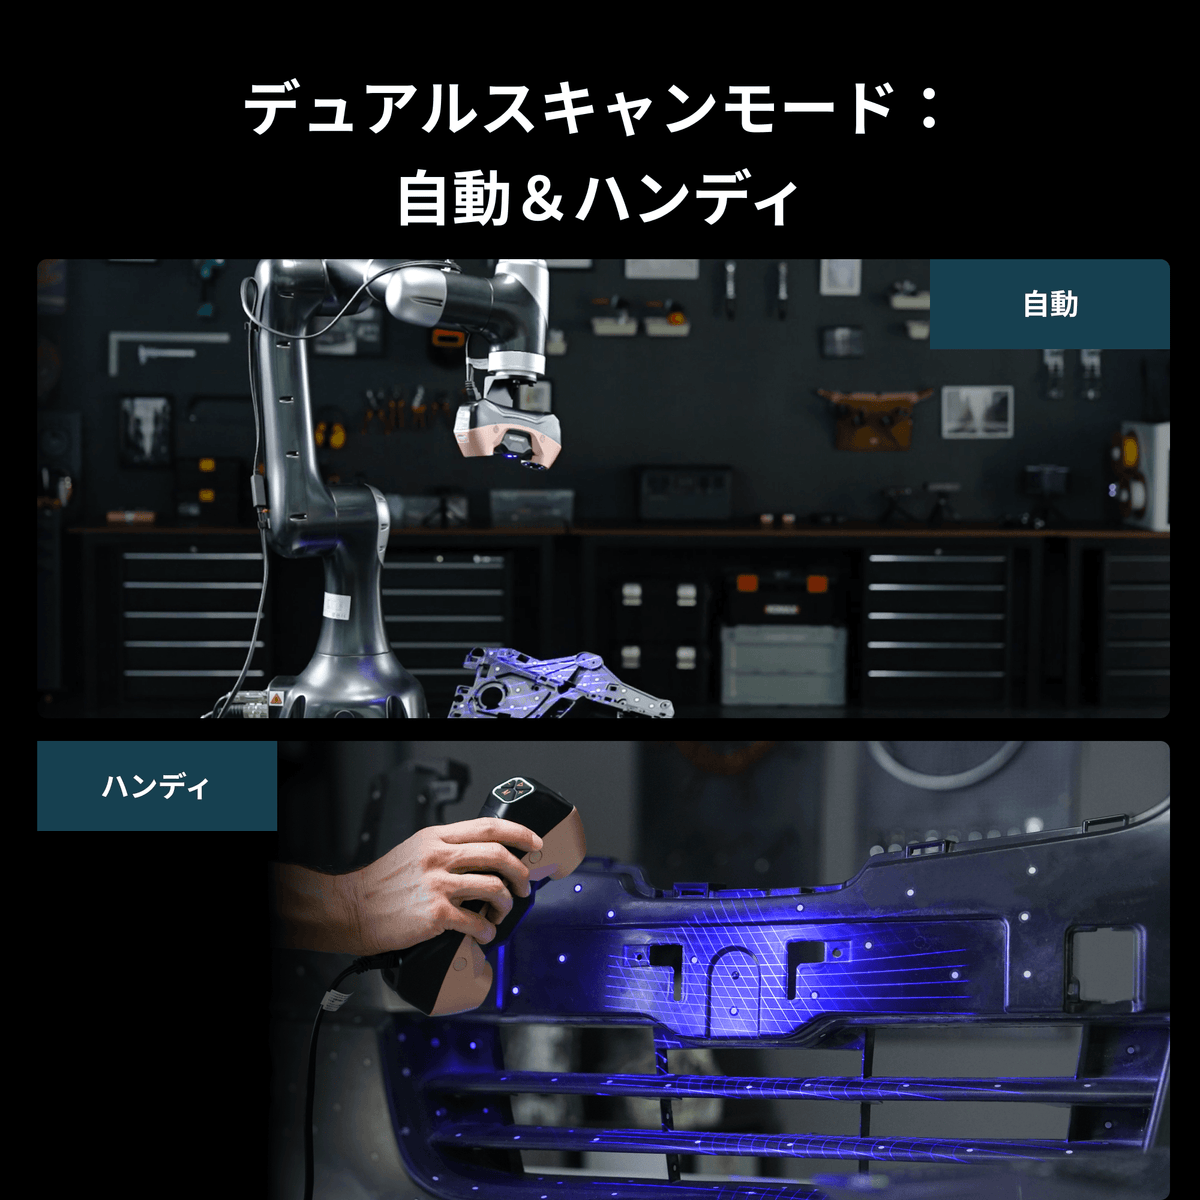
MetroY Ultraは取り外してハンディスキャナーとして単独で使用でき、Vbot 9に取り付ければ、完全自動のロボットスキャンにも対応します。

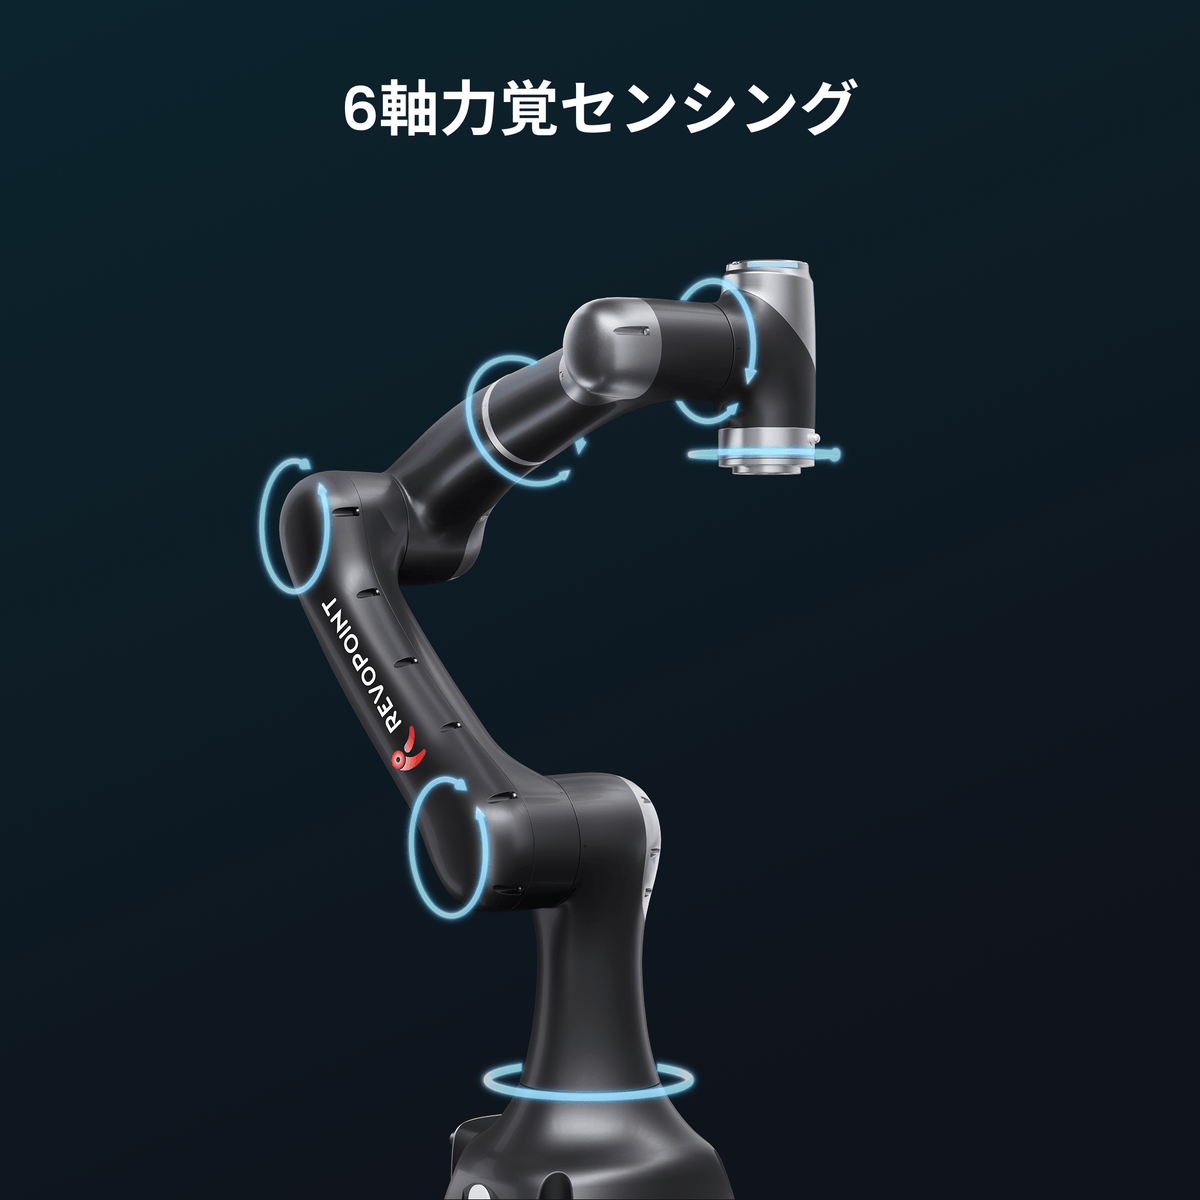
Vbot 9に内蔵された6軸力覚センサーが、リアルタイムの力覚フィードバックと高精度な力制御を実現し、高精度が求められる産業用途に対応します。

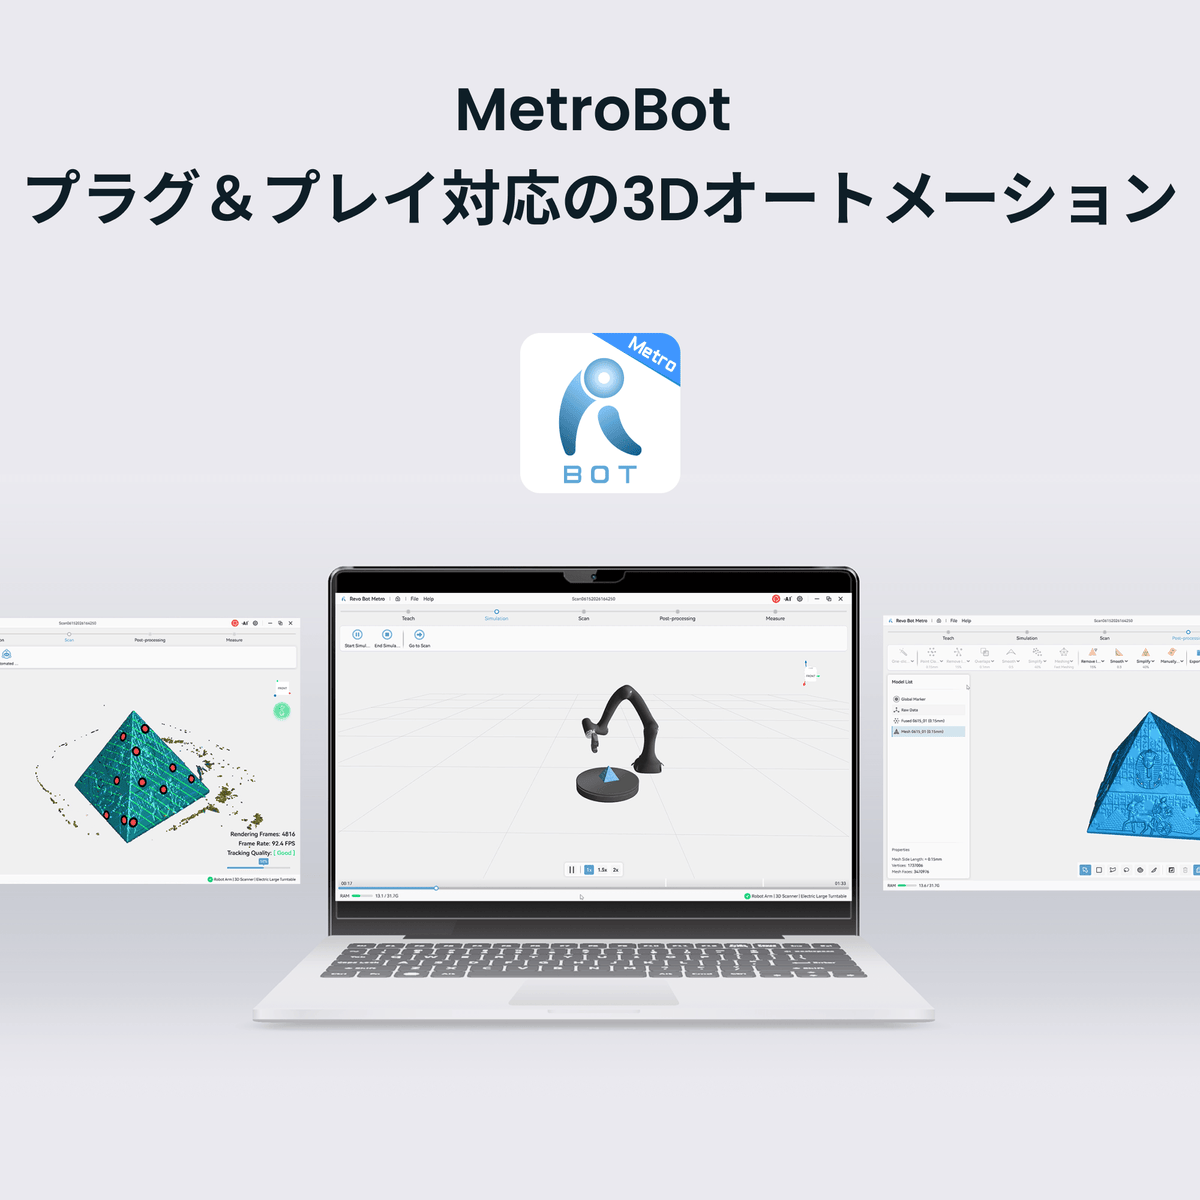
本スキャンの前にプレシキャンを実行し、ロボットパス、スキャン範囲、データ品質を確認できます。

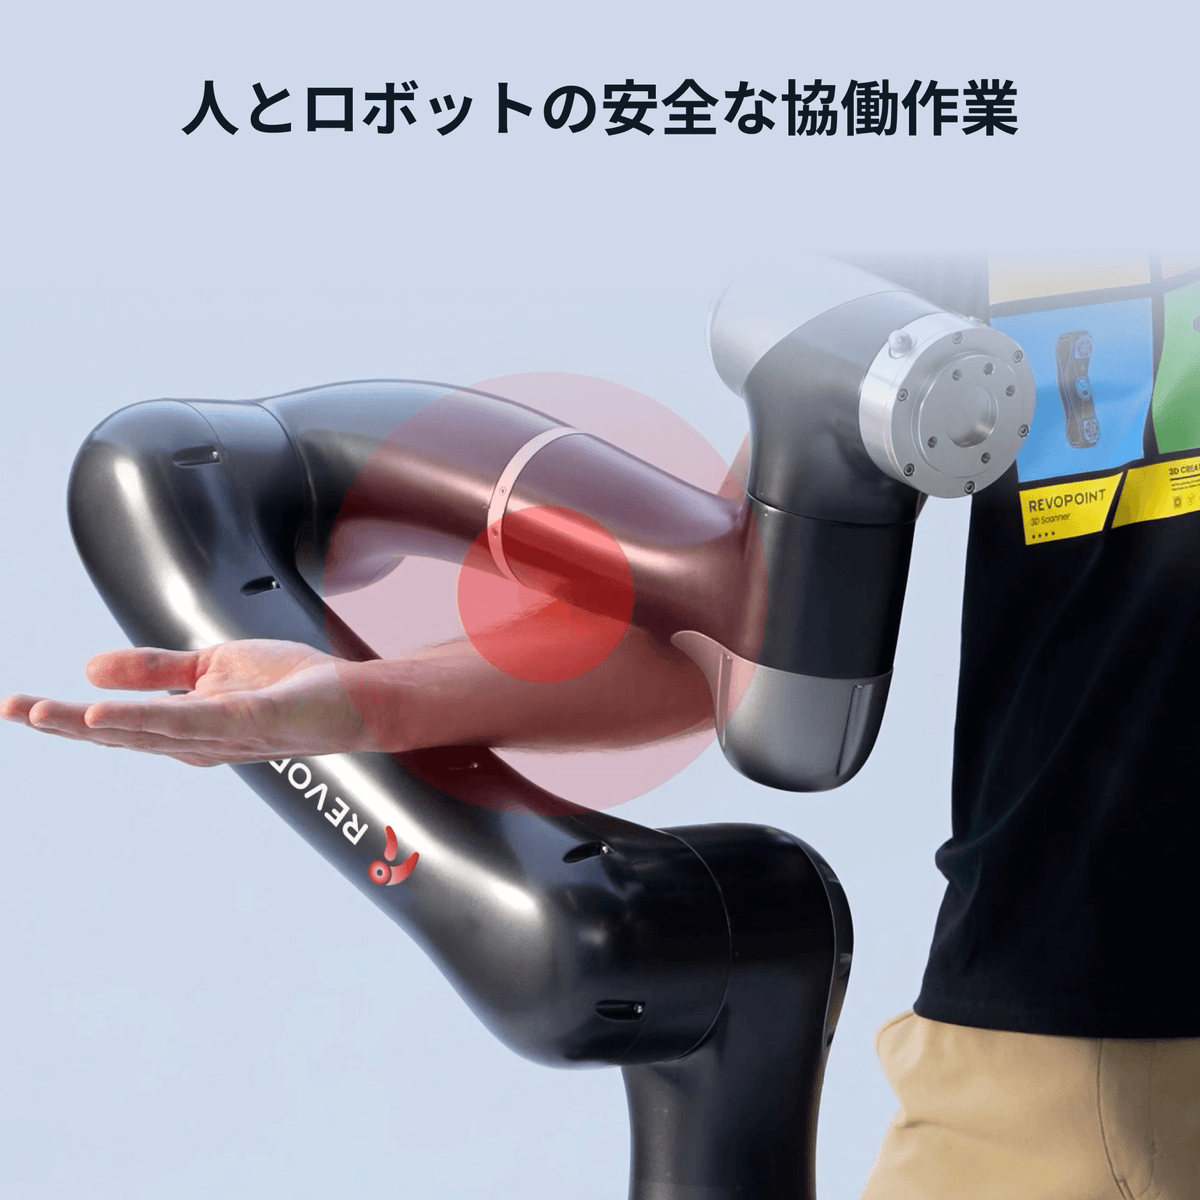
1 Nの力覚感度により衝突を防止し、人とロボットの安全な協働を実現。安全フェンスを必要としません。

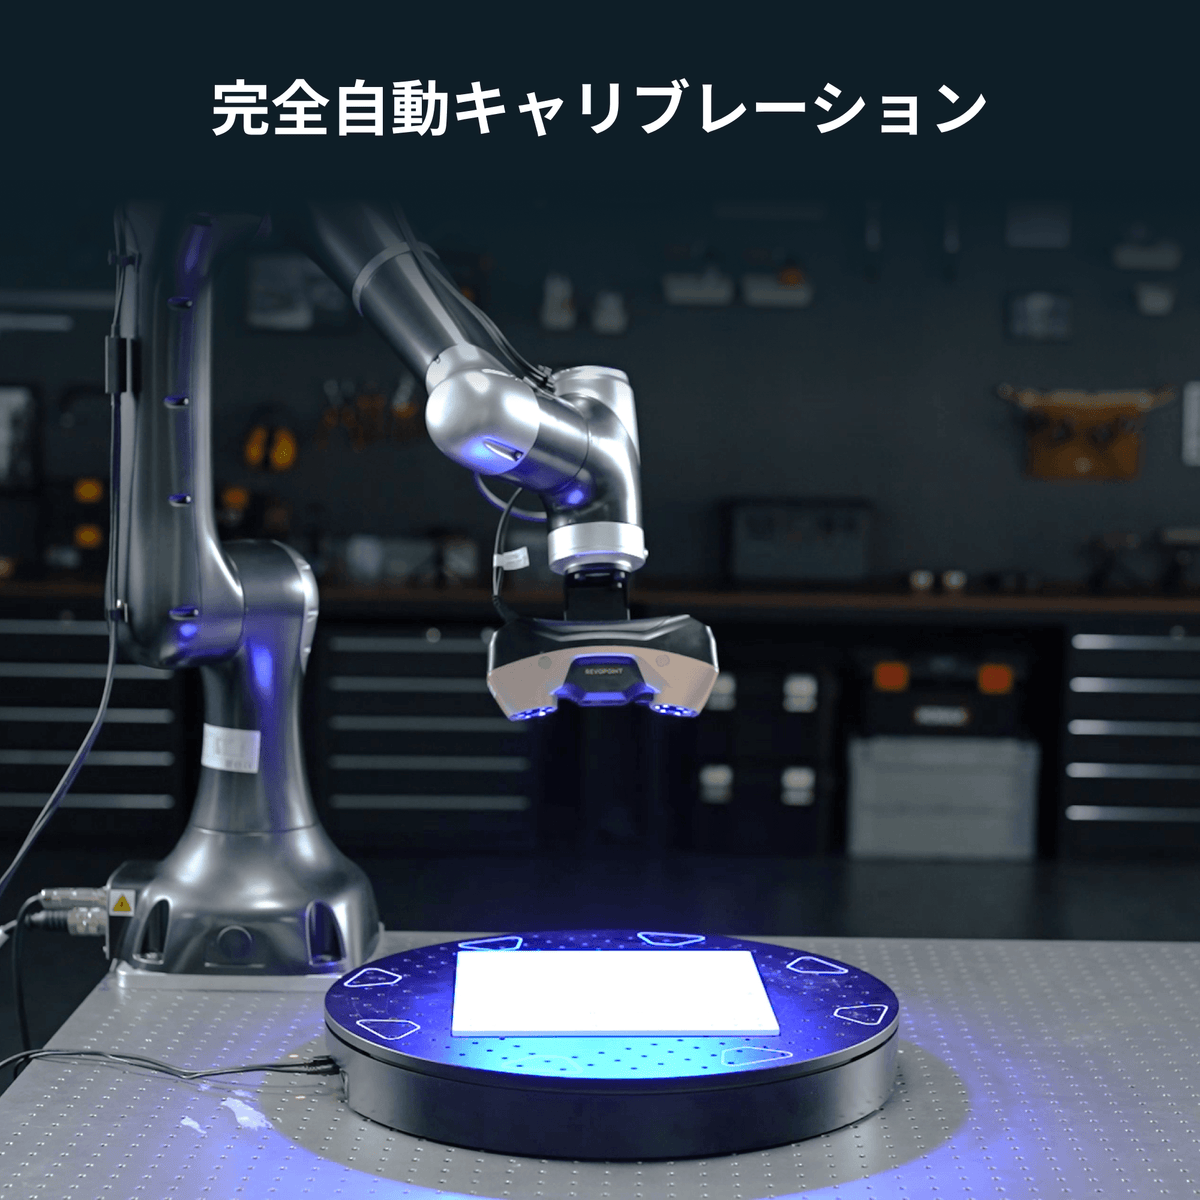
自動キャリブレーションワークフローにより、ロボット、3Dスキャナー、ターンテーブルのキャリブレーションを簡素化し、人的ミスを低減。安定した再現性の高い結果を実現します。

TCP/IPプロトコルにより、工場の自動化やバッチ検査におけるサードパーティ製システムとのシームレスな連携を実現します。

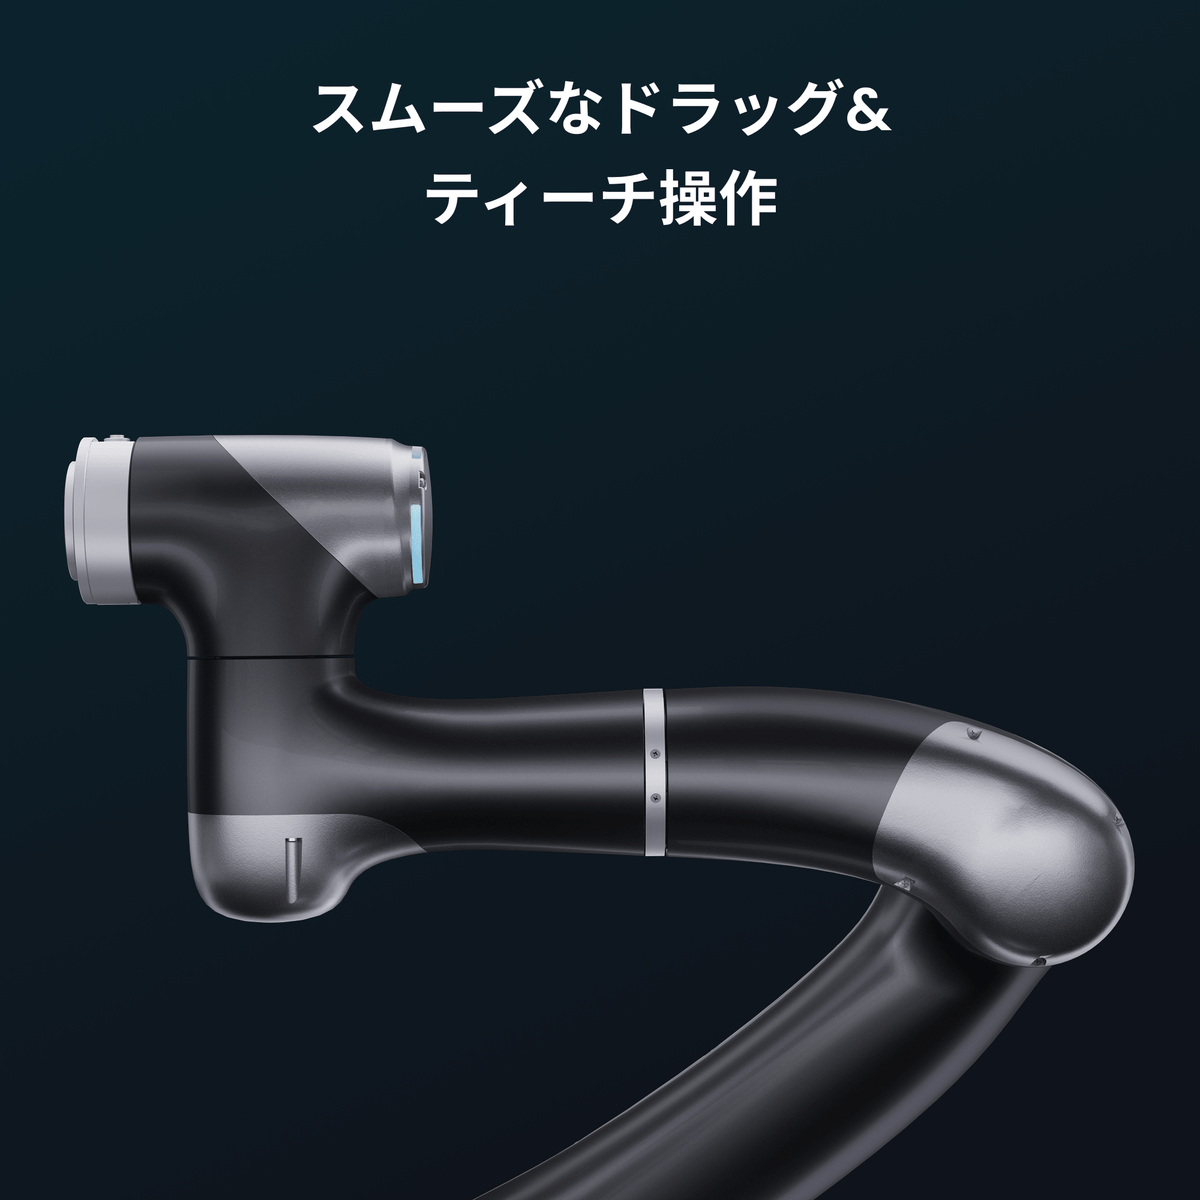
ドラッグ&ティーチング、CADからのパス生成、ビジョンからのパス生成に対応し、複雑なプログラミングなしで、わずか数分で自動スキャンをセットアップできます。

グローバルマーカーによる位置合わせで統一座標系を構築し、マルチアングルスキャンにおける累積誤差を最小限に抑えます。

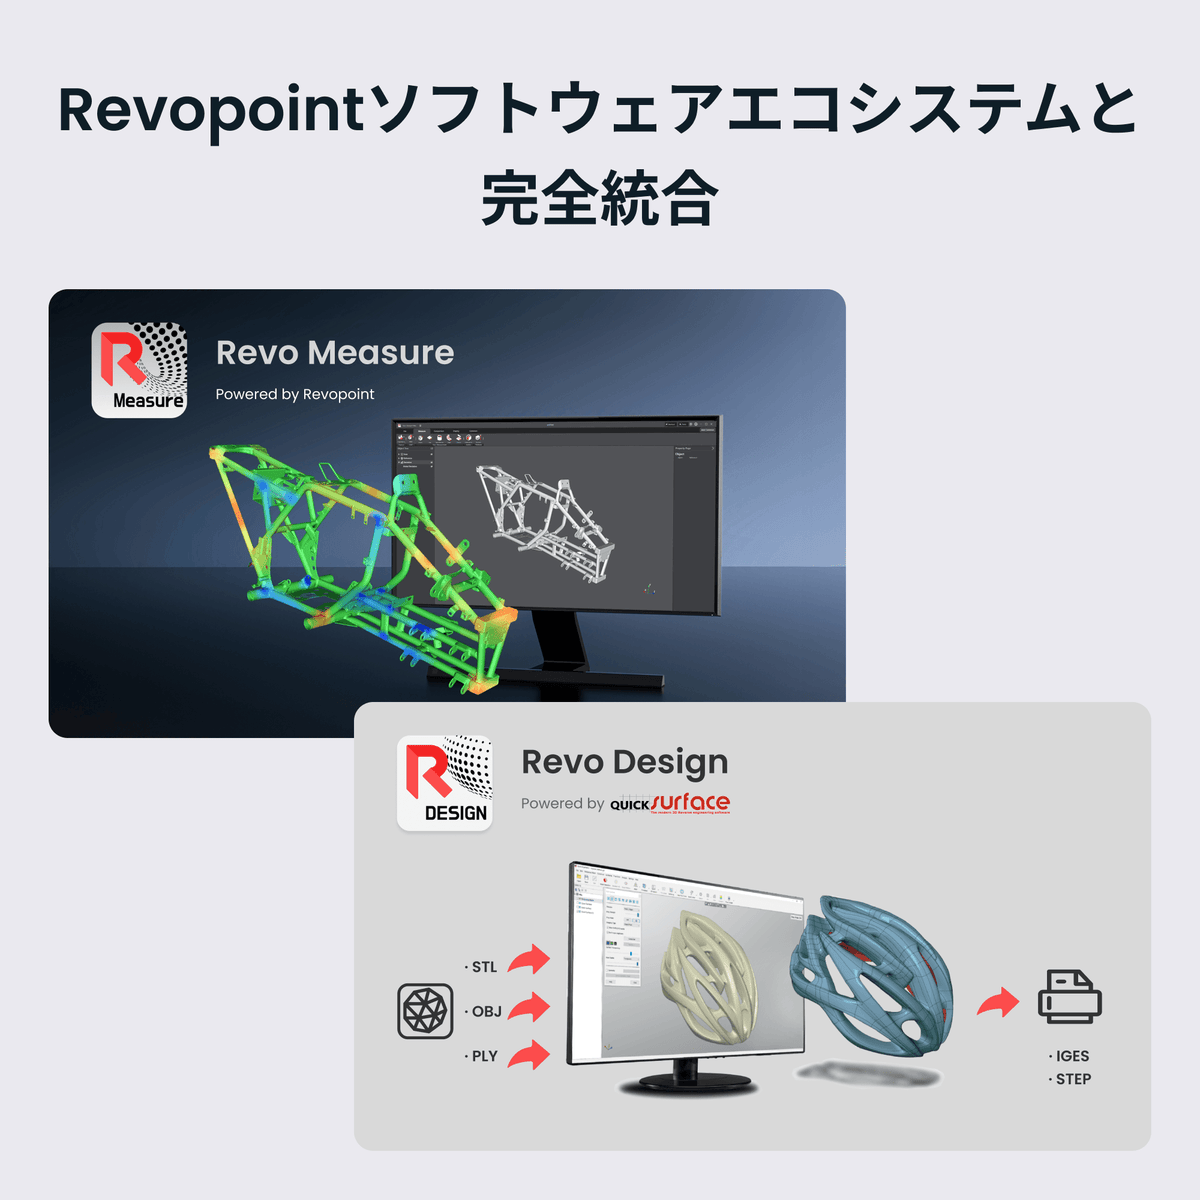
Revo Measureと連携し、ワンクリックでの計測、CAD比較、10種類以上のGD&T機能を利用できます。

MetroY Ultraは取り外してハンディスキャンに対応。ロボットアームによる自動スキャンと単独スキャンを柔軟に切り替えられます。
応用例

AIによる衝突回避機能で、ブレード表面やルート部の形状に合わせた多姿勢スキャンパスを自動生成。1回のセットアップで360°の点群データを取得できます。

オーバーハング、ラティス構造、内部空洞の点群を自動取得し、モデル修復、プロセス補正、リマニュファクチャリングに活用できるSTLデータを生成します。

リアルタイム熱補正により、鋳造品や高温ワークを自動スキャン。加工代の偏差、収縮、表面欠陥を迅速に特定し、金型修正を効率化します。

射出成形、ブロー成形、熱成形部品の自動検査に対応。量産工程における収縮、反り、スプリングバック、輪郭変形を検出します。

自動車ボディパネルの溶接部、穴位置、表面形状を自動スキャン。オープンなTCP/IPインターフェースにより、点群とCADデータを比較し、生産ラインへの統合に対応します。

多姿勢ロボットスキャンにより、角型バッテリーハウジングの6面、シール部、端子を網羅的にスキャン。膨らみ、へこみ、シール位置ずれ、寸法偏差を検出します。
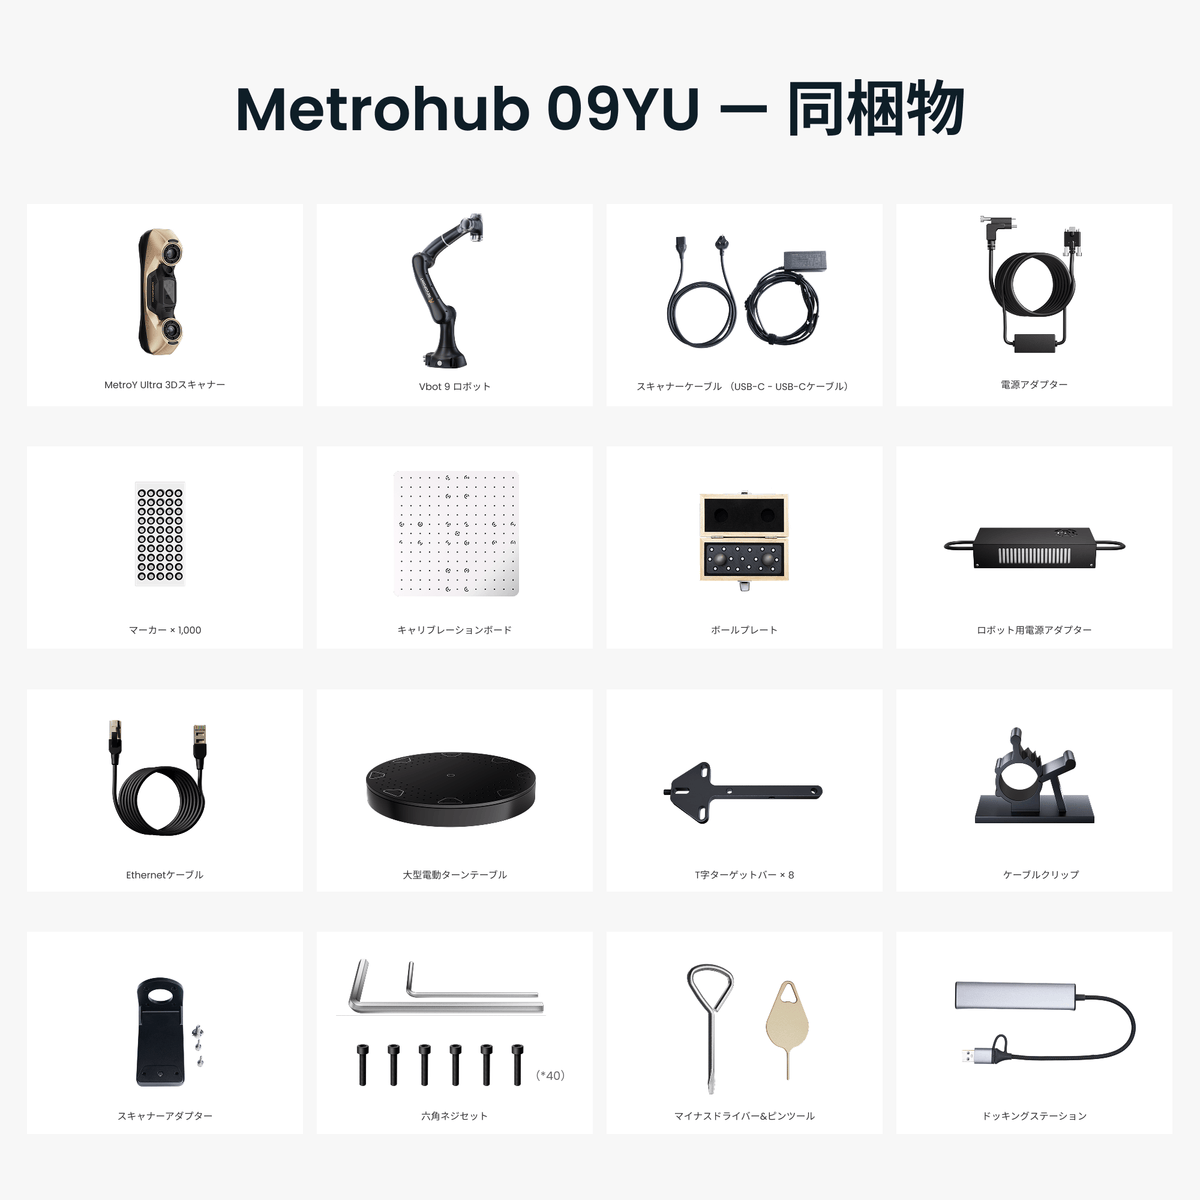
同梱物

MetroY Ultra 3Dスキャナー

Vbot 9 ロボット

スキャナーケーブル
(USB-C - USB-Cケーブル)

電源アダプター

マーカー
× 1,000

キャリブレーションボード

ボールプレート

ロボット用電源アダプター

Ethernetケーブル

大型電動ターンテーブル

T字ターゲットバー × 8

ケーブルクリップ

スキャナーアダプター

六角ネジセット

マイナスドライバー

ピンツール

ドッキングステーション
| Metrohub 09YU ロボット3Dスキャンシステム | |
|---|---|
| 主な構成 | Metrohub 09YU、Robot Vbot 9 |
| Metrohub 09YU 体積精度① | 0.015 mm + 0.04 mm × L (m) |
| 対応ワークサイズ | ∅500 mm × 高さ500 mm |
| 作業台設置寸法(長さ × 幅 × 高さ) | 90 × 90 × 80 cm |
| ロボットアーム動作半径 | 919 mm |
| 梱包寸法 | 91 × 55 × 52 cm |
| 総重量 | 39 kg |
| MetroY Ultra 3Dスキャナー | |
|---|---|
|
MetroY Ultra

|
|
| テクノロジー | マルチラインレーザースキャンおよびフルフィールド構造光スキャン |
| 対象物サイズ | 小型~中型 |
| シングルフレーム精度、最大 | 0.01 mm |
| シングルフレーム正確度、最大 | 0.015 mm |
| 体積精度 | 0.015 mm + 0.04 mm × L (m)、Lは対象物の長さ。 |
| 融合点距離、最大 | 0.05 mm |
| 作動距離 | 200~400 mm |
| シングルスキャン範囲(最短距離) | 152 × 138 mm at 200 mm |
| シングルスキャン範囲(最長距離) | 332 × 276 mm at 400 mm |
| 最小スキャン範囲 | 10 × 10 × 10 mm |
| 最大スキャン範囲 | 2 × 2 × 2 m |
| スキャン速度、最大 | NVIDIA GPU:90 fps CPU:60 fps |
| 点取得速度 | マルチラインレーザースキャン:3,000,000ポイント/秒 フルフィールド構造光スキャン:7,000,000ポイント/秒 |
| RGBカメラ解像度 | 200万画素 |
| トラッキング方式 | グローバルマーカー |
| 3D光源 | 34本のブルークロスレーザーライン 15本のブルーパラレルレーザーライン 1本のブルー深穴シングルレーザーライン 62ラインのブルーフルフィールド構造光 |
| 補助光 | 12個のブルーLED |
| CPU | 4コア ARM、2.0 GHz |
| 内蔵チップ演算 | 深度演算 |
| ボタン数 | 4 |
| 出力ファイル形式 | PLY、OBJ、STL、ASC、3MF、GLTF、FBX |
| 3Dプリント対応モデル | ✔ |
| Wi-Fi | 6 |
| コネクタータイプ | USB Type-C - Type-C |
| 電源要件 | DC 12V、3A |
| スキャナー重量 | 450 g |
| 寸法(L × W × H) | 211 × 94 × 47 mm |
| 特殊な対象物のスキャン | レーザーラインモードで透明または光沢のある表面をスキャンする場合は、スキャンスプレーを使用してください。 フルフィールド構造光モードで透明、黒色、光沢のある、または反射率の高い表面をスキャンする場合は、スキャンスプレーの使用を推奨します。 |
| ユーザーによる再キャリブレーション | 対応 |
| ロボット | ||
|---|---|---|
|
Vbot 9

|
||
| ロボット | Vbot 9 | |
| 可搬重量 | 5 kg | |
| 動作半径 | 919 mm | |
| 重量 | 17.5 kg | |
| 軸数 | 6 | |
| 最大TCP速度 | ≤2.0 m/s | |
| 動作温度 | 0°C~+50°C | |
| 保管温度 | -10°C~+55°C | |
| 最大湿度 | 0%~93%、結露・結霜なきこと | |
| 騒音レベル | ≤70 dB(A) | |
| 制御方式 | 内蔵型 | |
| 各関節可動範囲(ROM) | 軸 J1 | ±360° |
| 軸 J2 | ±135° | |
| 軸 J3 | -170°~+140° | |
| 軸 J4 | ±360° | |
| 軸 J5 | ±360° | |
| 軸 J6 | ±360° | |
| 各関節速度 | 軸 J1 | 180°/s |
| 軸 J2 | 180°/s | |
| 軸 J3 | 180°/s | |
| 軸 J4 | 180°/s | |
| 軸 J5 | 180°/s | |
| 軸 J6 | 180°/s | |
| 注記 1.体積精度は、管理された実験室環境で測定された値です。実際の測定結果は、使用環境によって異なる場合があります。 2.クラス2Mレーザーに関する安全上の注意: (1)本製品はクラス2Mレーザープロジェクターを使用しています。近距離からレーザー光を直接見ないでください。詳細については、クラス2Mレーザーの規格文書を参照してください。 (2)網膜への損傷を防ぐため、望遠鏡やカメラレンズなど、レーザー光を拡大する光学機器を通してレーザー光を直接見ないでください。 (3)レーザー光の反射を防ぐため、レーザー光の経路上に鏡やガラスなどの反射性の高い物体を置かないでください。 3.精度を確保するため、本製品は周囲温度20℃~25℃(68℉~77℉)の環境で使用することを推奨します。 4.本製品には点滅する光が使用されています。光過敏性てんかんのある方は、本製品の使用に適さない場合があります。 |
||
はい。TCP/IPベースのソフトウェア制御プロトコルを提供しており、ロボットスキャナーソフトウェアの起動、スキャン、停止、データ取得をプログラムから制御できます。
いいえ、現在、他社製ロボットには対応していません。
MetroY Ultra 3Dスキャナー、Vbot 9、ロボット用電源アダプター、大型電動ターンテーブル、MetroBot自動スキャンソフトウェアです。
いいえ、ティーチングペンダントは必要ありません。手動ドラッグによるティーチングと3Dビジュアル化によるティーチングに対応しており、直感的かつ簡単に設定できます。
両製品ともVbot 9の6軸協働ロボットを採用していますが、スキャン方式が異なります。Metrohub 09YUはMetroY Ultraを搭載し、マルチラインレーザーとフルフィールド構造光により、微細形状の取得と高速スキャンを両立します。Metrohub 09TRはTrackit SRを搭載し、Trackerによるリアルタイム位置トラッキングにより、マーカーレストラッキングやターンテーブルと連携したスキャンに対応します。
(1)精度:Metrohub 09YUの体積精度は0.015 mm + 0.04 mm × L(m)で、微細形状の高精度な取得に適しています。Metrohub 09TRは0.025 mm + 0.04 mm × L(m)で、安定したマーカーレストラッキングスキャンに適しています。
(2)スキャン速度:Metrohub 09YUはマルチラインレーザーモードで最大3,000,000点/秒、フルフィールド青色構造光モードで最大7,000,000点/秒に対応します。Metrohub 09TRは最大2,000,000点/秒で、光学トラッキングと連携した協調スキャンに適しています。
両システムとも、Vbot 9の6軸ロボットによる自動多角度スキャンに対応しています。Metrohub 09YUは主にスキャナー、ロボット、ターンテーブルで構成されます。Metrohub 09TRでは、これらに加えてTrackerが必要で、スキャナー、対象物、ターンテーブルをTrackerの有効視野内に配置する必要があります。
Metrohub 09YUではMetroBot、Metrohub 09TRではTrackBotを使用します。両ソフトウェアとも、ロボットティーチング、パスシミュレーション、自動スキャン、ボールプレート測定、モデルの後処理、測定ソフトウェアのワンクリック起動などに対応しており、スキャン計画からデータ活用までの一連のワークフローをカバーします。
Metrohub 09YU:レーザーラインスキャンとフルフィールド高速スキャンに対応します。レーザーラインモードでは、産業用の青色レーザーラインにより複雑な形状や微細形状を取得でき、工業計測や品質管理に適しています。フルフィールド高速モードでは、青色マイクロ構造光パターンを使用し、最大7,000,000点/秒の高速スキャンに対応するため、一般的なワークの高速3Dモデリングに適しています。
Metrohub 09TR:固定トラッキングスキャンとターンテーブル・トラッキングスキャンに対応します。固定トラッキングモードは小型ワークに適しています。ターンテーブル・トラッキングモードでは、Tracker、Scanner、ロボット、大型NCターンテーブルが連携し、大型ワークの自動点群取得に対応します。
Metrohub 09YU:ソフトウェアでは、ワークの要件に応じてレーザーラインモードとフルフィールド高速モードを切り替えます。スキャン前にグローバルマーカーを配置したスキャン環境を構築し、ワークの安定した位置決めとデータステッチングを行うことで、高精度なスキャンデータを取得します。
Metrohub 09TR:ソフトウェアでは、Trackerの視野管理、ハンドアイキャリブレーション、ロボットのティーチングパス、ターンテーブルとの連携を管理します。固定トラッキングモードでは、スキャン中にTrackerと対象物を静止させる必要があります。
精密寸法検査、CAD偏差解析、微細形状の取得、中小型ワークの高速3Dモデリングを重視する場合は、Metrohub 09YUを推奨します。体積精度は0.015 mm + 0.04 mm × L(m)で、レーザーラインスキャンとフルフィールド青色構造光スキャンに対応しています。
一方、複雑な曲面、深穴、異形ワーク、複数工程での現場抜き取り検査など、光学トラッキングによる高いスキャン自由度やマーカー貼付作業の削減を重視する場合は、Metrohub 09TRが適しています。
両製品とも、量産向け自動検査、リバースエンジニアリング、品質管理に対応しています。

