


ハイライト


Metrohub 09YU
3D自動スキャンシステム

0.015 mm + 0.04 mm × L (m)
体積精度

最大 7,000,000ポイント/秒
高速スキャン


着脱式・柔軟な運用
ポータブル単独スキャン

スキャンから計測まで完全自動化
検証済み計測

スムーズなドラッグ&
ティーチング操作

最大可搬重量

高い可動性
6軸、±360°回転

TCP/IPによるサードパーティ連携

MetroBot
自動スキャンソフトウェア
特長
Metrohub 09YUは、MetroY Ultra 3Dスキャナー、6軸Vbot 9ロボット、MetroBotソフトウェアを統合。ドラッグ&ティーチングによるパスプランニングとデジタルツインシミュレーションにより、多角度の自動スキャン、計測・解析、検査レポート作成を実現します。
高精度な自動スキャン
MetroY Ultra 3Dスキャナーを搭載した柔軟な6軸Vbot 9により、直径最大0.5 mの複雑なワークを多角度から自動スキャンし、点群データを取得します。
体積精度:0.015 mm + 0.04 mm × L (m)
高い可動性:6軸、±360°回転


リアルタイム・インテリジェントなマルチモードスキャン
34本のクロスラインレーザー、15本の平行レーザーライン、1本の深穴レーザー、62ラインのフルフィールド構造化光を搭載。暗色の対象物では最大300万点/秒、全面スキャンでは最大700万点/秒の高速スキャンを実現します。

自動バッチスキャン・測定ワークフロー
テンプレートを一度設定するだけで、Metrohub 09YUが同一ワークを自動で連続スキャンし、Revo Measureへ直接データを送信。GD&T解析から結果出力までの一連の測定ワークフローを効率化します。
詳細はこちら >
現場での自動精度検証
MetroBotにボールプレートを設置するだけで、Metrohub 09YUが検査前に自動でスキャン・計算・精度確認を実行。検査開始前に測定精度をその場で確認できます。

グローバルマーカートラッキング&高精度スティッチング
グローバルマーカーによる位置合わせで統一された座標系を構築。複数の角度から取得したスキャンデータの累積的なスティッチング誤差を抑え、リバースモデリング、寸法測定、偏差解析において信頼性の高いデータを実現します。
着脱式デュアルモードスキャン:
自動&ハンディ
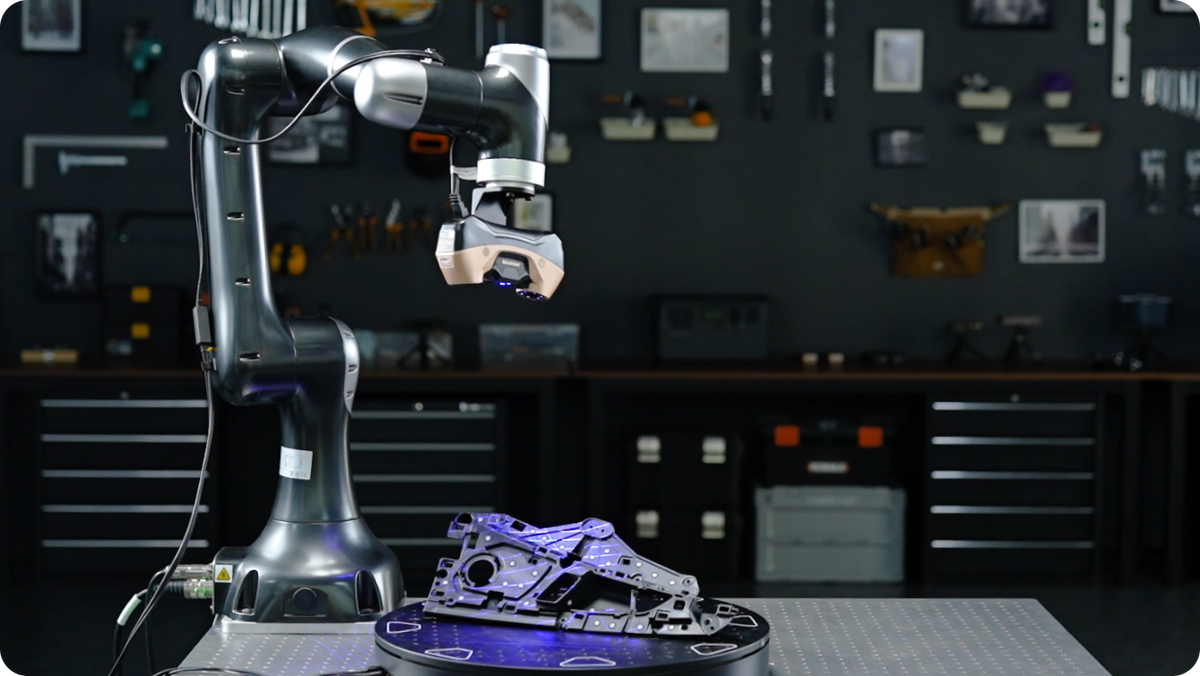
MetroY UltraをVbot 9に搭載すれば、完全自動のブルーレーザースキャンを実現。精密で再現性が高く、ハンズフリーで複雑なワークをスキャンできます。
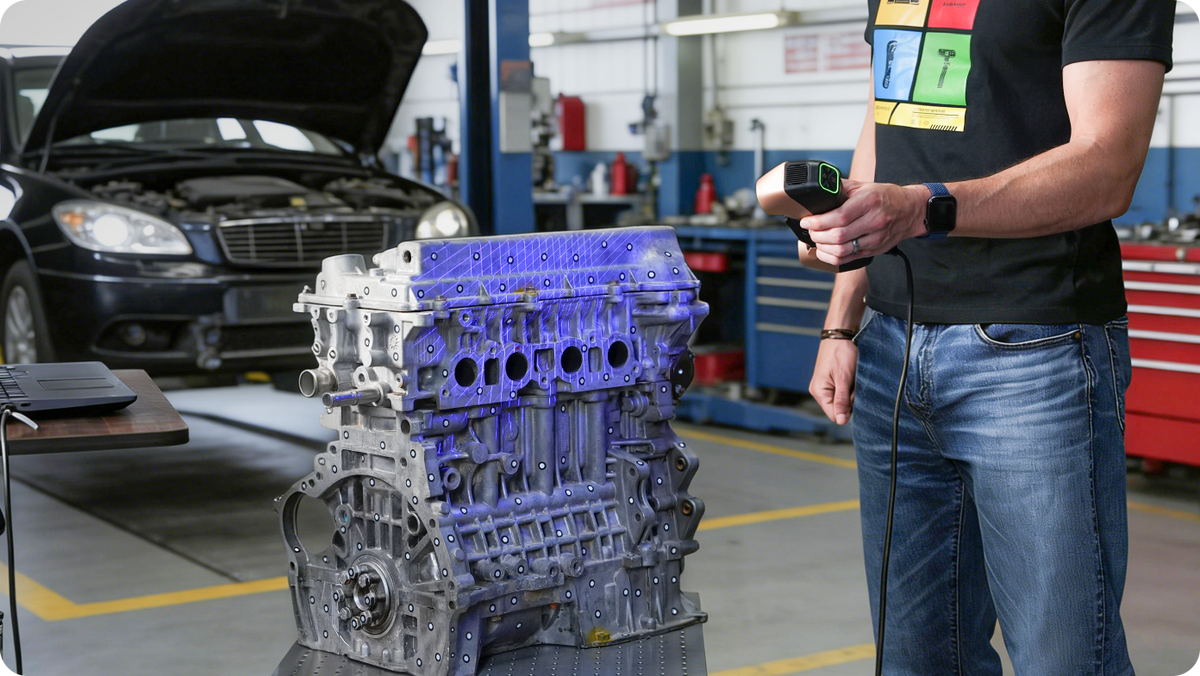
MetroY Ultra 3Dスキャナーはロボットアームから取り外して、ハンディスキャンやターンテーブルスキャンにも対応。10 × 10 × 10 mmから2 × 2 × 2 mまでのワークに対応し、幅広い用途に柔軟に活用できます。
6軸フォースセンシング
Vbot 9に内蔵された6軸力覚センサーが、リアルタイムの力覚フィードバックと高精度な力制御を実現。高精度が求められる産業用途にも対応します。
直感的なドラッグ&ティーチング設定
本スキャンの前にMetroBot上でロボットの移動経路、スキャン範囲、データ品質を確認できます。事前検証により、スキャンの成功率を高めます。
人とロボットの安全な協働
1Nの高感度な力覚検知により、ロボットと人が同じ作業空間で安全に協働できます。安全フェンスや専用エリアを設けることなく、衝突時の保護を実現します。
完全自動キャリブレーション
ロボット、3Dスキャナー、ターンテーブルのキャリブレーションを自動化。複雑な手動調整を減らし、ヒューマンエラーを抑制することで、安定した高精度かつ再現性の高いスキャン結果を実現します。
MetroBot — プラグ&プレイの3D自動化
MetroBot — プラグ&プレイの3D自動化
ドラッグ&ティーチング、CAD-to-Path、Vision-to-Pathに対応し、わずか数分で自動スキャンをセットアップ。複雑なプログラミングは不要です。MetroBotが直感的にスキャンパスを作成するため、セットアップではなく結果に集中できます。


サードパーティ向け開発キット
TCP/IPソフトウェア制御プロトコルにより、サードパーティ製の制御ソフトウェアとのスムーズな連携を実現。工場の自動化、検査、3Dスキャンのバッチ処理など、さまざまな用途への組み込みに対応します。
Revopointソフトウェアエコシステムとの完全連携
Revo Measureと連携し、ワンクリック測定、CAD比較、10種類以上のGD&T機能に対応。データ取得からPDFレポートの出力まで、測定ワークフローをスムーズに完結できます。さらに、Revo Designと組み合わせることで、リバースエンジニアリングや3Dモデルの再構築にも対応します。


着脱式・柔軟なスキャン
MetroY Ultraは取り外してハンディスキャンに対応。ロボットアームによる自動スキャンと単独スキャンを柔軟に切り替えられます。


応用例

自動3Dスキャン
AIによる衝突回避機能で、ブレード表面やルート部の形状に合わせた多姿勢スキャンパスを自動生成。1回のセットアップで360°の点群データを取得できます。

積層造形
オーバーハング、ラティス構造、内部空洞の点群を自動取得し、モデル修復、プロセス補正、リマニュファクチャリングに活用できるSTLデータを生成します。

鋳造・鍛造
リアルタイム熱補正により、鋳造品や高温ワークを自動スキャン。加工代の偏差、収縮、表面欠陥を迅速に特定し、金型修正を効率化します。

樹脂成形
射出成形、ブロー成形、熱成形部品の自動検査に対応。量産工程における収縮、反り、スプリングバック、輪郭変形を検出します。

板金加工
自動車ボディパネルの溶接部、穴位置、表面形状を自動スキャン。オープンなTCP/IPインターフェースにより、点群とCADデータを比較し、生産ラインへの統合に対応します。

バッテリー検査
多姿勢ロボットスキャンにより、角型バッテリーハウジングの6面、シール部、端子を網羅的にスキャン。膨らみ、へこみ、シール位置ずれ、寸法偏差を検出します。
同梱物

MetroY Ultra 3Dスキャナー

Vbot 9 ロボット

スキャナーケーブル
(USB-C - USB-Cケーブル)

電源アダプター

マーカー
× 1,000

キャリブレーションボード

ボールプレート

ロボット用電源アダプター

Ethernetケーブル

大型電動ターンテーブル

T字ターゲットバー × 8

ケーブルクリップ

スキャナーアダプター

六角ネジセット

マイナスドライバー

ピンツール

ドッキングステーション
仕様
| Metrohub 09YU ロボット3Dスキャンシステム | |
|---|---|
| 主な構成 | Metrohub 09YU、Robot Vbot 9 |
| Metrohub 09YU 体積精度① | 0.015 mm + 0.04 mm × L (m) |
| 対応ワークサイズ | ∅500 mm × 高さ500 mm |
| 作業台設置寸法(長さ × 幅 × 高さ) | 90 × 90 × 80 cm |
| ロボットアーム動作半径 | 919 mm |
| 梱包寸法 | 91 × 55 × 52 cm |
| 総重量 | 39 kg |
| MetroY Ultra 3Dスキャナー | |
|---|---|
|
MetroY Ultra

|
|
| テクノロジー | マルチラインレーザースキャンおよびフルフィールド構造光スキャン |
| 対象物サイズ | 小型~中型 |
| シングルフレーム精度、最大 | 0.01 mm |
| シングルフレーム正確度、最大 | 0.015 mm |
| 体積精度 | 0.015 mm + 0.04 mm × L (m)、Lは対象物の長さ。 |
| 融合点距離、最大 | 0.05 mm |
| 作動距離 | 200~400 mm |
| シングルスキャン範囲(最短距離) | 152 × 138 mm at 200 mm |
| シングルスキャン範囲(最長距離) | 332 × 276 mm at 400 mm |
| 視野角(H × V) | 49 × 38° |
| 最小スキャン範囲 | 10 × 10 × 10 mm |
| 最大スキャン範囲 | 2 × 2 × 2 m |
| スキャン速度、最大 | NVIDIA GPU:90 fps CPU:60 fps |
| 点取得速度 | マルチラインレーザースキャン:3,000,000ポイント/秒 フルフィールド構造光スキャン:7,000,000ポイント/秒 |
| RGBカメラ解像度 | 200万画素 |
| トラッキング方式 | グローバルマーカー |
| 3D光源 | 34本のブルークロスレーザーライン 15本のブルーパラレルレーザーライン 1本のブルー深穴シングルレーザーライン 62ラインのブルーフルフィールド構造光 |
| 補助光 | 12個のブルーLED |
| CPU | 4コア ARM、2.0 GHz |
| 内蔵チップ演算 | 深度演算 |
| ボタン数 | 4 |
| 出力ファイル形式 | PLY、OBJ、STL、ASC、3MF、GLTF、FBX |
| 3Dプリント対応モデル | ✔ |
| Wi-Fi | 6 |
| コネクタータイプ | USB Type-C - Type-C |
| 電源要件 | DC 12V、3A |
| スキャナー重量 | 450 g |
| 寸法(L × W × H) | 211 × 94 × 47 mm |
| 特殊な対象物のスキャン | レーザーラインモードで透明または光沢のある表面をスキャンする場合は、スキャンスプレーを使用してください。 フルフィールド構造光モードで透明、黒色、光沢のある、または反射率の高い表面をスキャンする場合は、スキャンスプレーの使用を推奨します。 |
| ユーザーによる再キャリブレーション | 対応 |
| ロボット | ||
|---|---|---|
|
Vbot 9

|
||
| ロボット | Vbot 9 | |
| 可搬重量 | 5 kg | |
| 動作半径 | 919 mm | |
| 重量 | 17.5 kg | |
| 軸数 | 6 | |
| 最大TCP速度 | ≤2.0 m/s | |
| 動作温度 | 0°C~+50°C | |
| 保管温度 | -10°C~+55°C | |
| 最大湿度 | 0%~93%、結露・結霜なきこと | |
| 騒音レベル | ≤70 dB(A) | |
| 制御方式 | 内蔵型 | |
| 各関節可動範囲(ROM) | 軸 J1 | ±360° |
| 軸 J2 | ±135° | |
| 軸 J3 | -170°~+140° | |
| 軸 J4 | ±360° | |
| 軸 J5 | ±360° | |
| 軸 J6 | ±360° | |
| 各関節速度 | 軸 J1 | 180°/s |
| 軸 J2 | 180°/s | |
| 軸 J3 | 180°/s | |
| 軸 J4 | 180°/s | |
| 軸 J5 | 180°/s | |
| 軸 J6 | 180°/s | |
| 注記 1.体積精度は、管理された実験室環境で測定された値です。実際の測定結果は、使用環境によって異なる場合があります。 2.クラス2Mレーザーに関する安全上の注意: (1)本製品はクラス2Mレーザープロジェクターを使用しています。近距離からレーザー光を直接見ないでください。詳細については、クラス2Mレーザーの規格文書を参照してください。 (2)網膜への損傷を防ぐため、望遠鏡やカメラレンズなど、レーザー光を拡大する光学機器を通してレーザー光を直接見ないでください。 (3)レーザー光の反射を防ぐため、レーザー光の経路上に鏡やガラスなどの反射性の高い物体を置かないでください。 3.精度を確保するため、本製品は周囲温度20℃~25℃(68℉~77℉)の環境で使用することを推奨します。 4.本製品には点滅する光が使用されています。光過敏性てんかんのある方は、本製品の使用に適さない場合があります。 |
||

