




- 画像


新発売
自動化
柔軟性
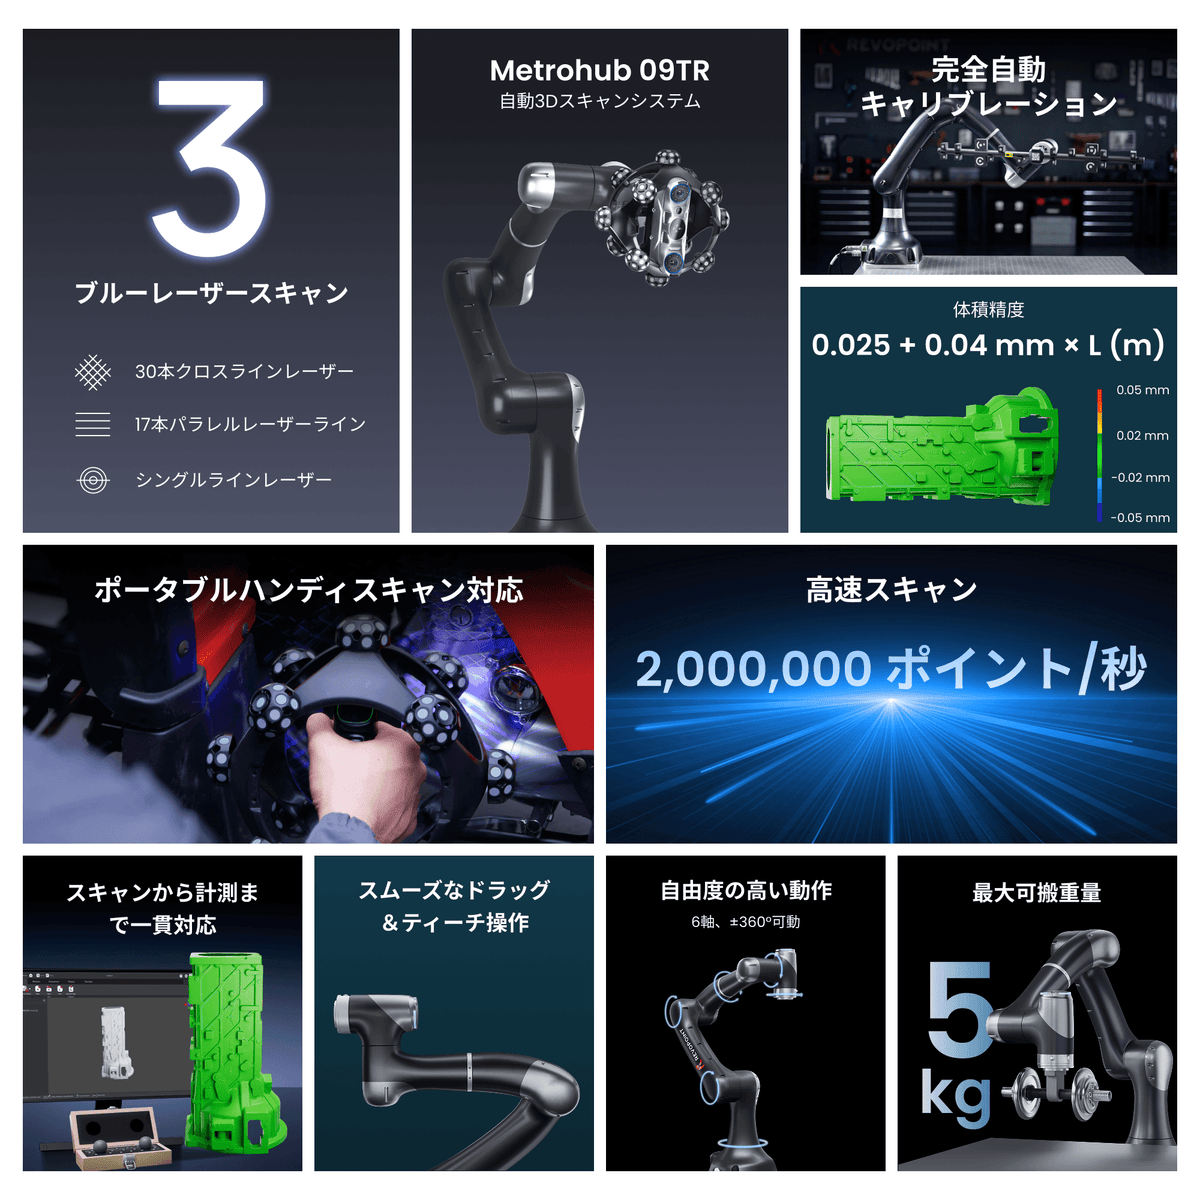
Metrohub 09TR|自動検査対応 ロボット光学トラッキング3Dスキャナーシステム
· 体積精度:0.025 mm + 0.04 mm × L (m)
· 3本のブルーレーザースキャン
· 高速スキャン速度:2,000,000 points/s
· 認証取得済みの3D計測・検査
· 高い機動性:6軸、±360°可動
· プラグ&プレイ対応の3D自動化


 配送ポリシー
 限定保証
 返品ポリシー
 お支払方
特長
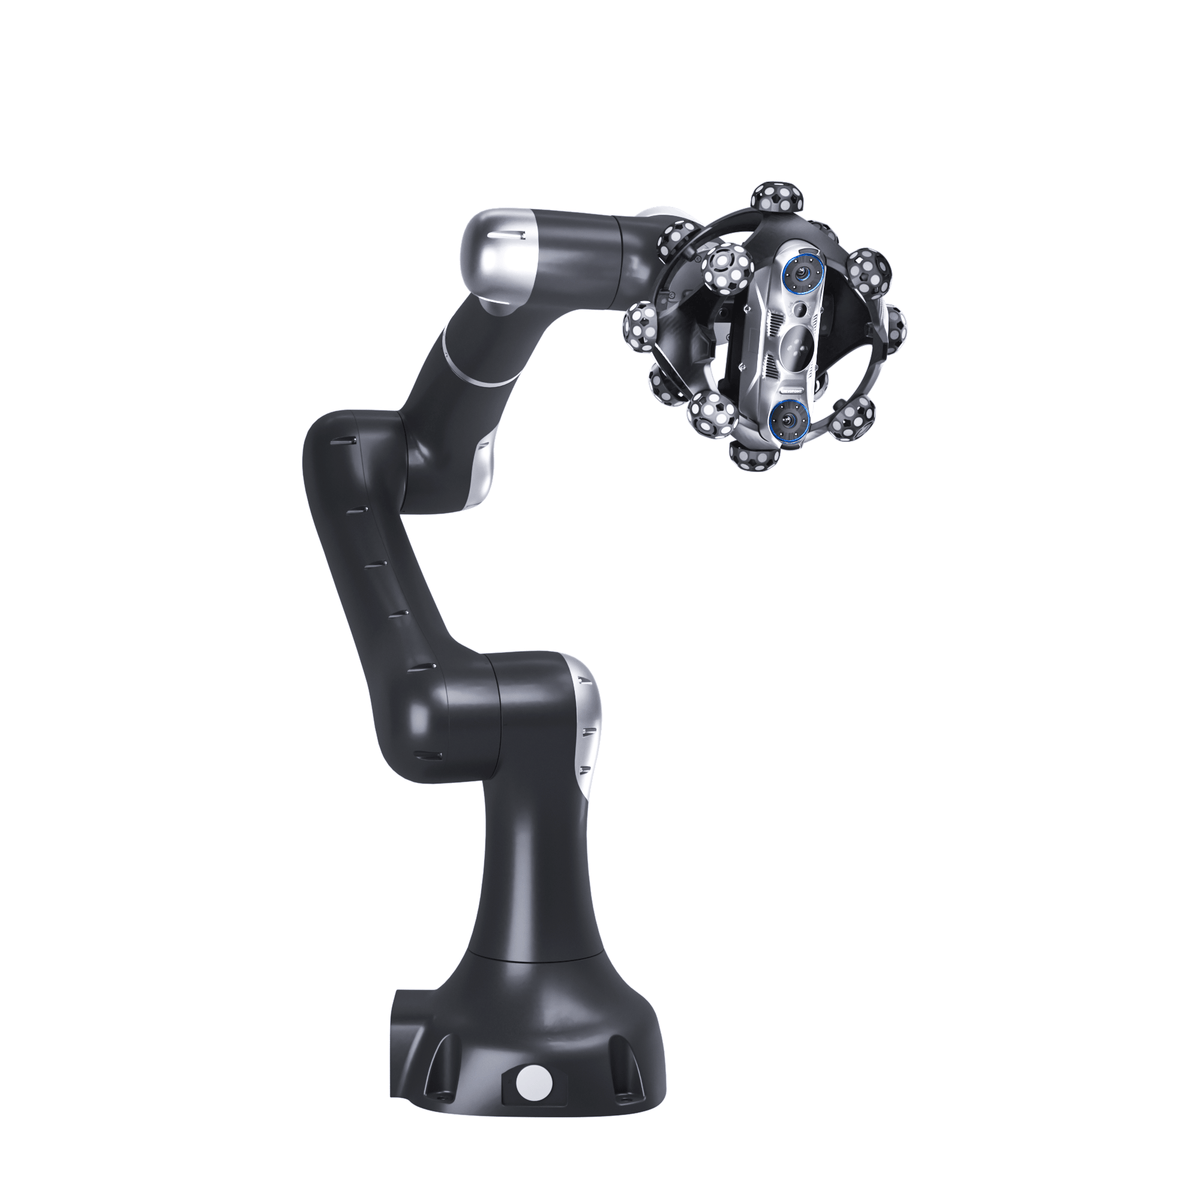
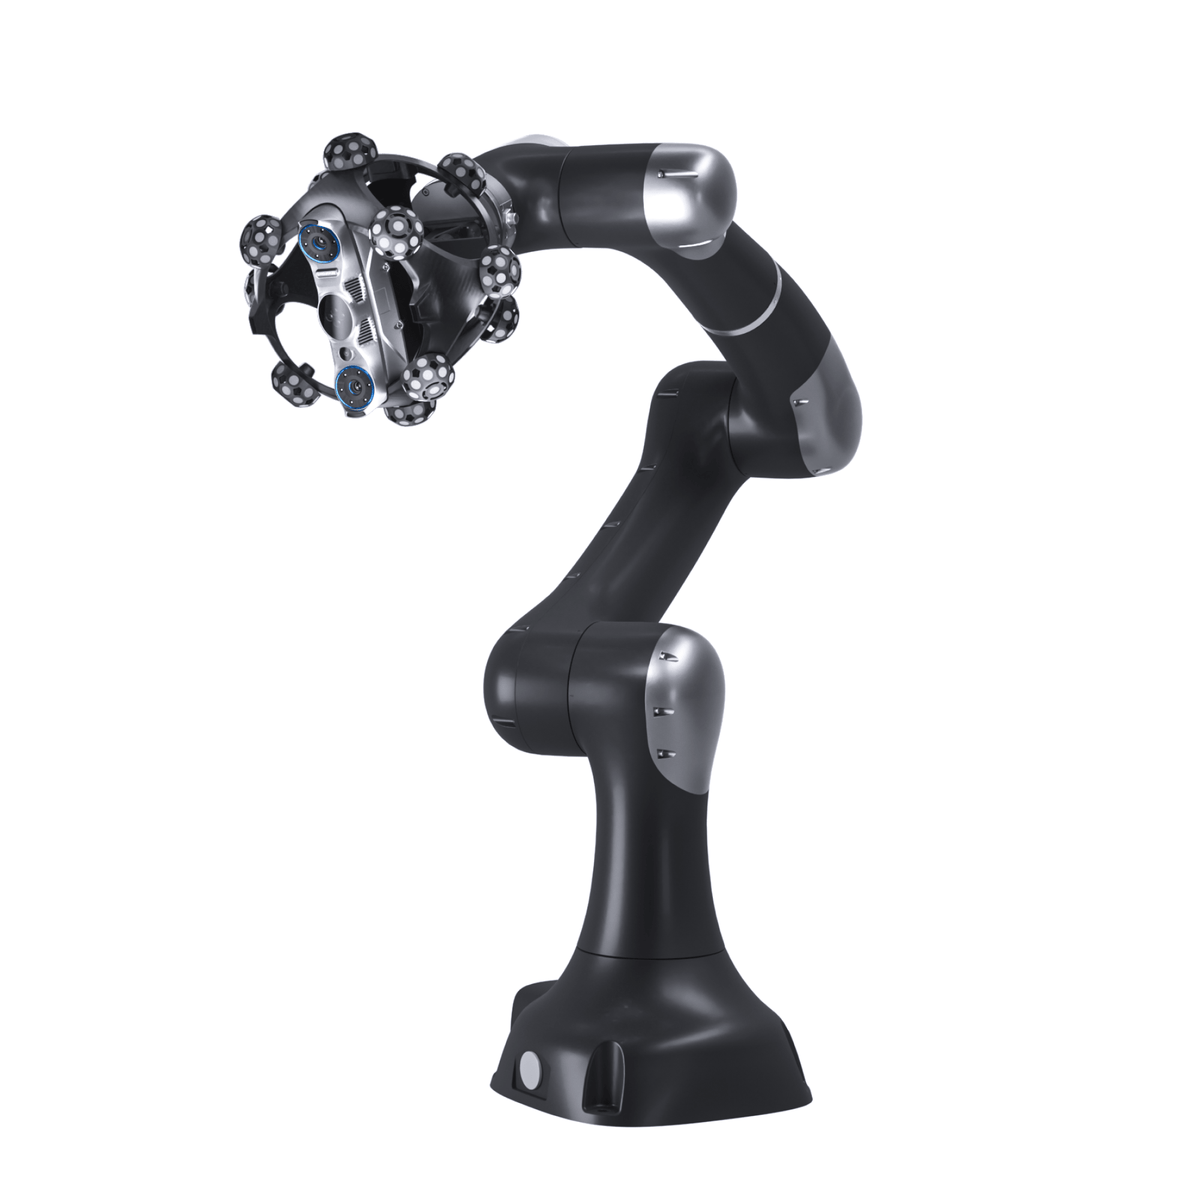
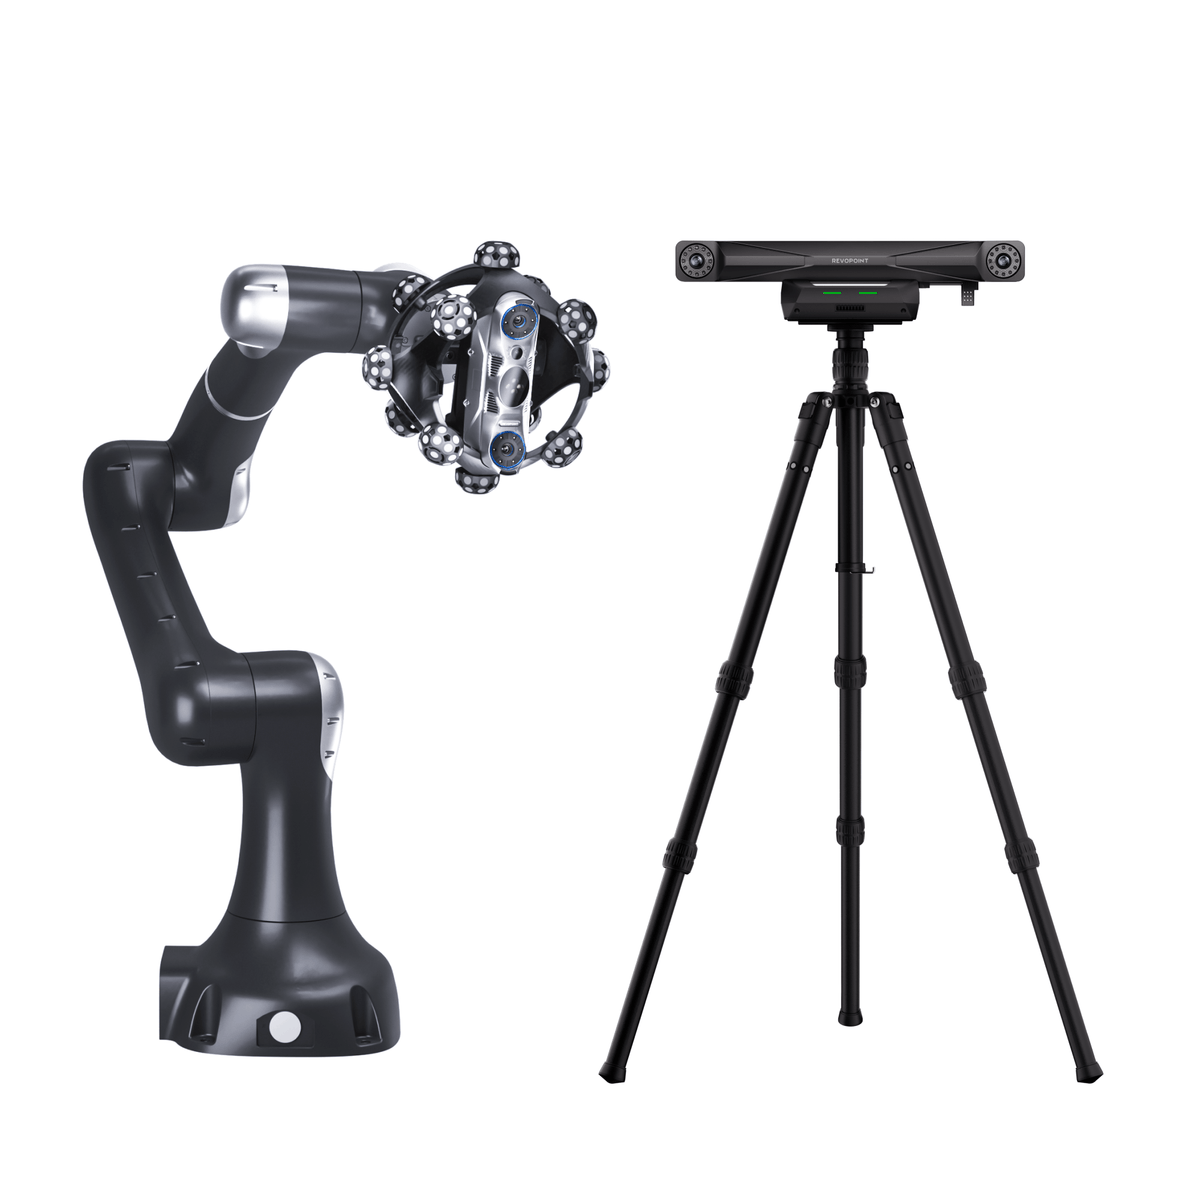
Metrohub 09TRは、高精度な*Trackit SR光学式トラッキング3Dスキャナー、6軸協働ロボット「Vbot 9」、CNCターンテーブル、そしてTrackBotソフトウェアを統合した自動3Dスキャンシステムです。複数方向からの自動スキャン、測定・解析、検査レポートの作成に対応し、ドラッグ&ティーチによる経路計画、力覚センシング、協働作業の安全設計を実現します。


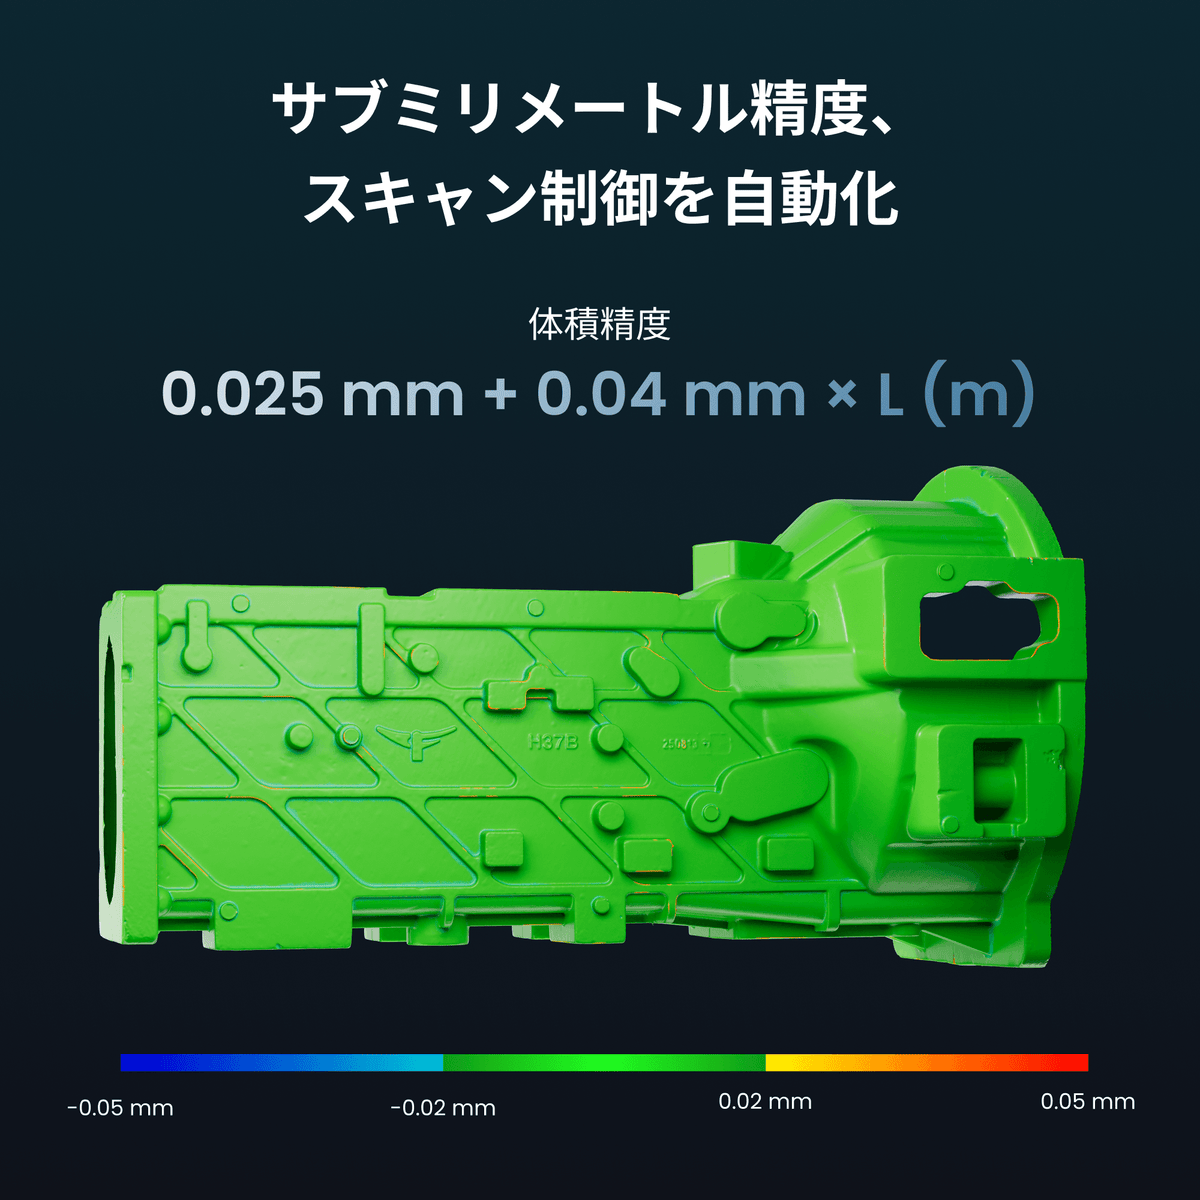
サブミリ精度、スキャン制御を自動化
6軸Vbot 9による自動化された多角度スキャンで、曲面や自由曲面、深い凹部を持つ部品まで幅広く対応。
体積精度
0.025 mm + 0.04 mm × L (m)
点間距離
最小 0.05 mm


リアルタイム、マーカーレス、フルスピードで自動化
Trackit SRは、30本のクロスレーザー、17本の平行レーザー、シングルレーザーを搭載。最大2,000,000 points/sの高速スキャンで、黒色・光沢・金属表面もマーカーレスでスキャンできます。


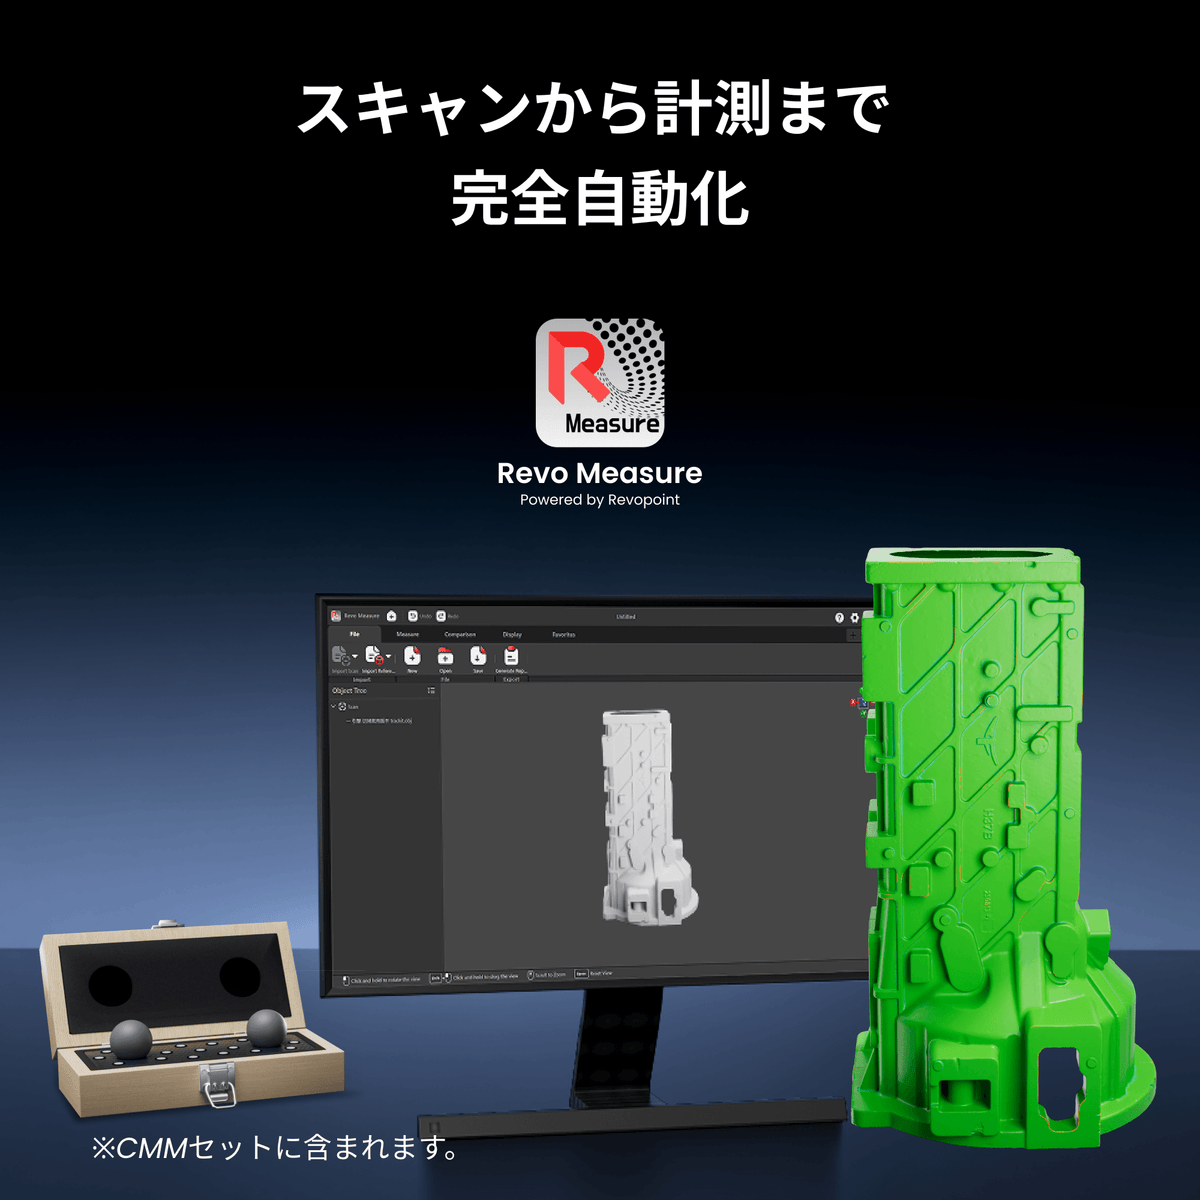
スキャンから計測まで――完全自動化
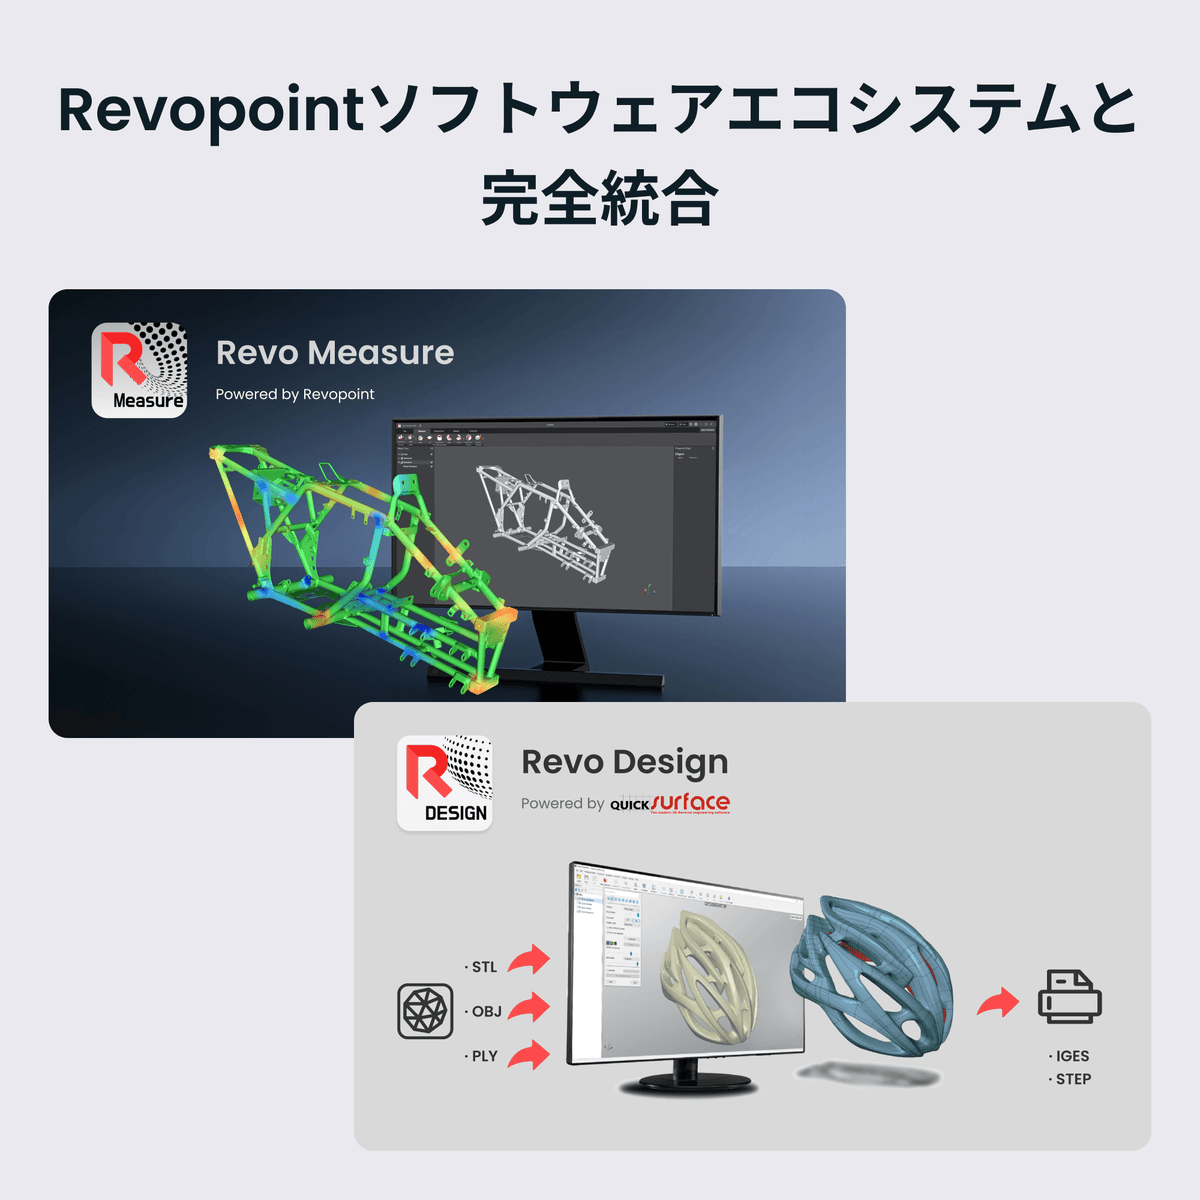
Metrohub 09TRは、バッチ検査に対応したプリセットテンプレートを搭載。スキャン完了後、*Revo Measureを自動的に起動し、寸法検査、GD&T解析、検査結果の出力までシームレスに実行します。
※CMM セットに付属


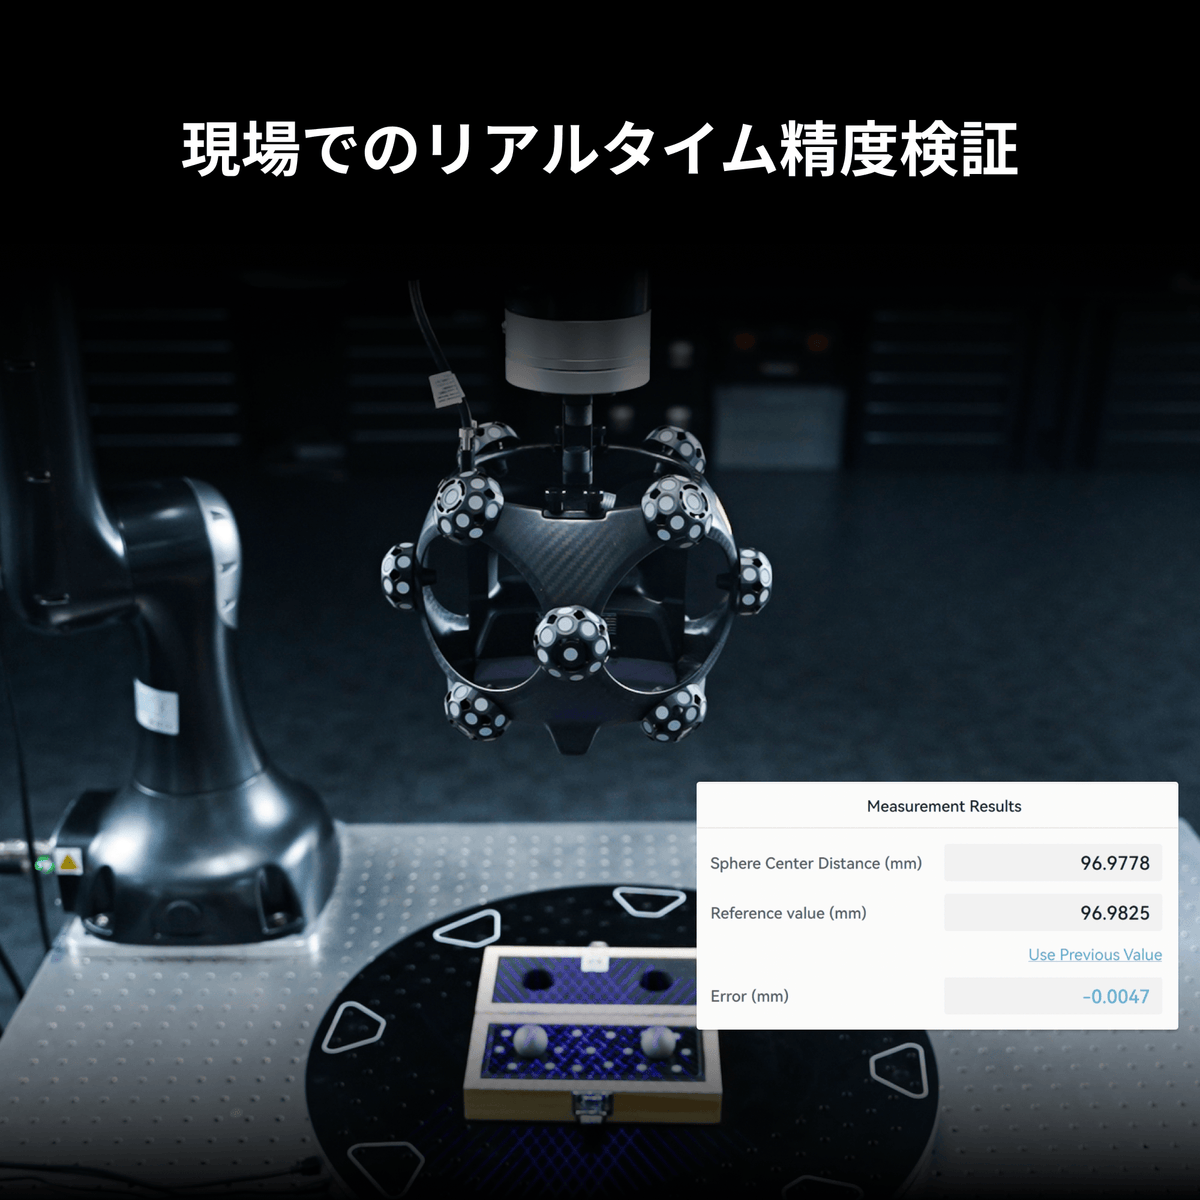
現場で即座に精度を検証
Metrohub 09TRは、計測グレードの*ボールプレートと自動検証ワークフローにより、TrackBot上で現場の測定精度をその場で確認できます。
※CMMセットに含まれます。

デュアルモードスキャン:スタンドアロン&自動化
ワイヤレスかつ単独でも動作し、スタンドアロンでのマーカースキャンにも対応します。


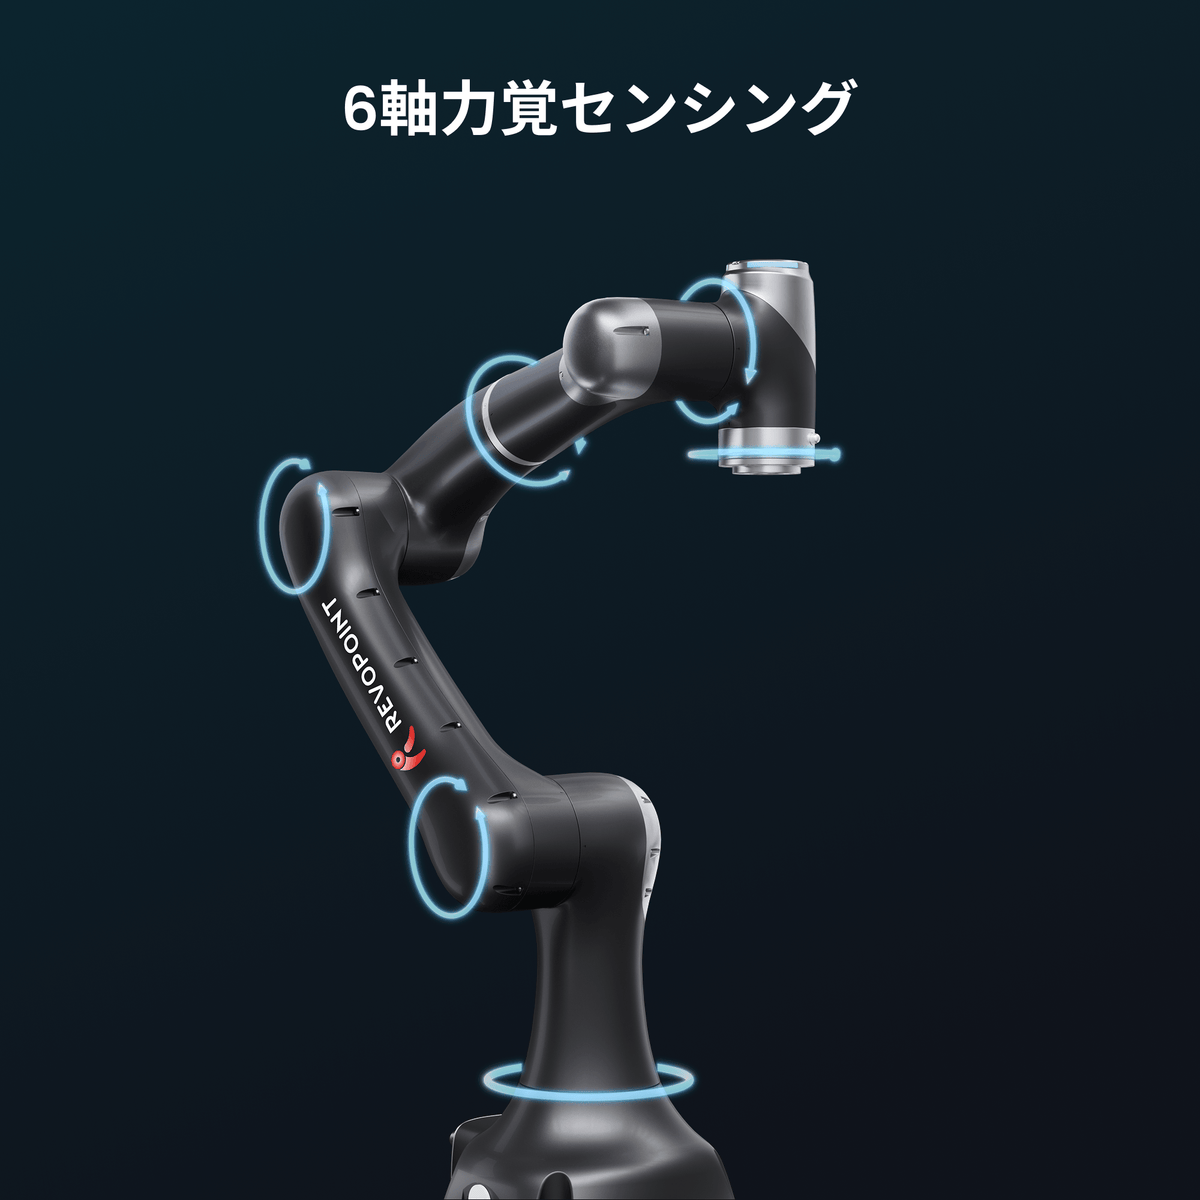
6軸力覚センシング — あらゆる動きを繊細に検知
Vbot 9に搭載された6軸力覚センサーが、高感度な力覚フィードバックとリアルタイムの力制御を実現します。


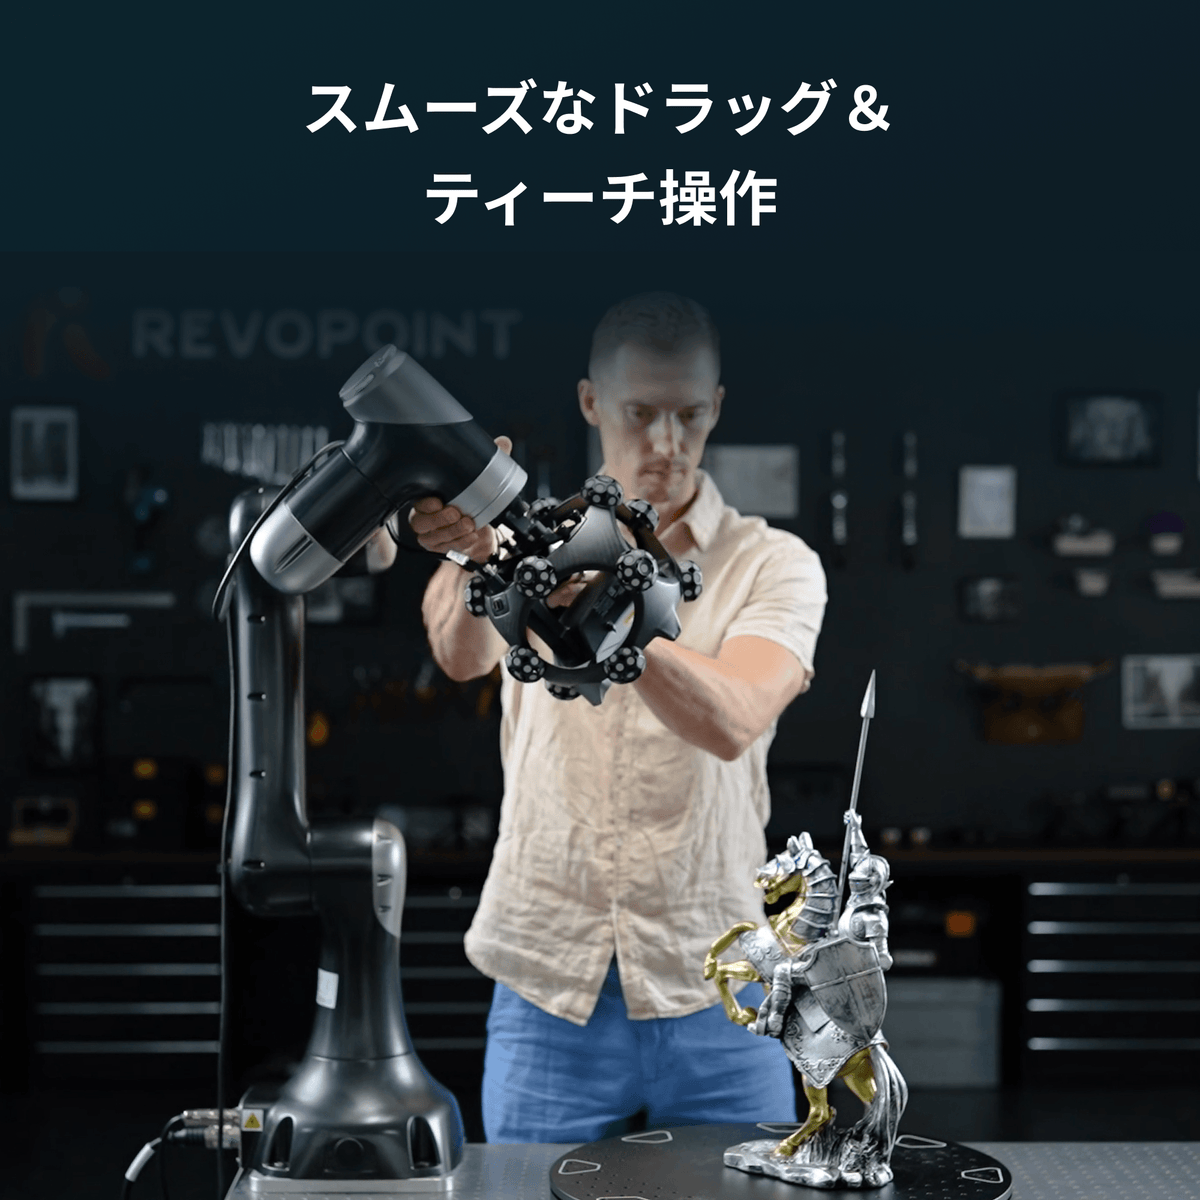
スムーズなドラッグ&ティーチ操作
事前スキャンでロボットの動作経路、スキャン範囲、データ品質を確認し、スキャンの成功率を最大限に高めます。


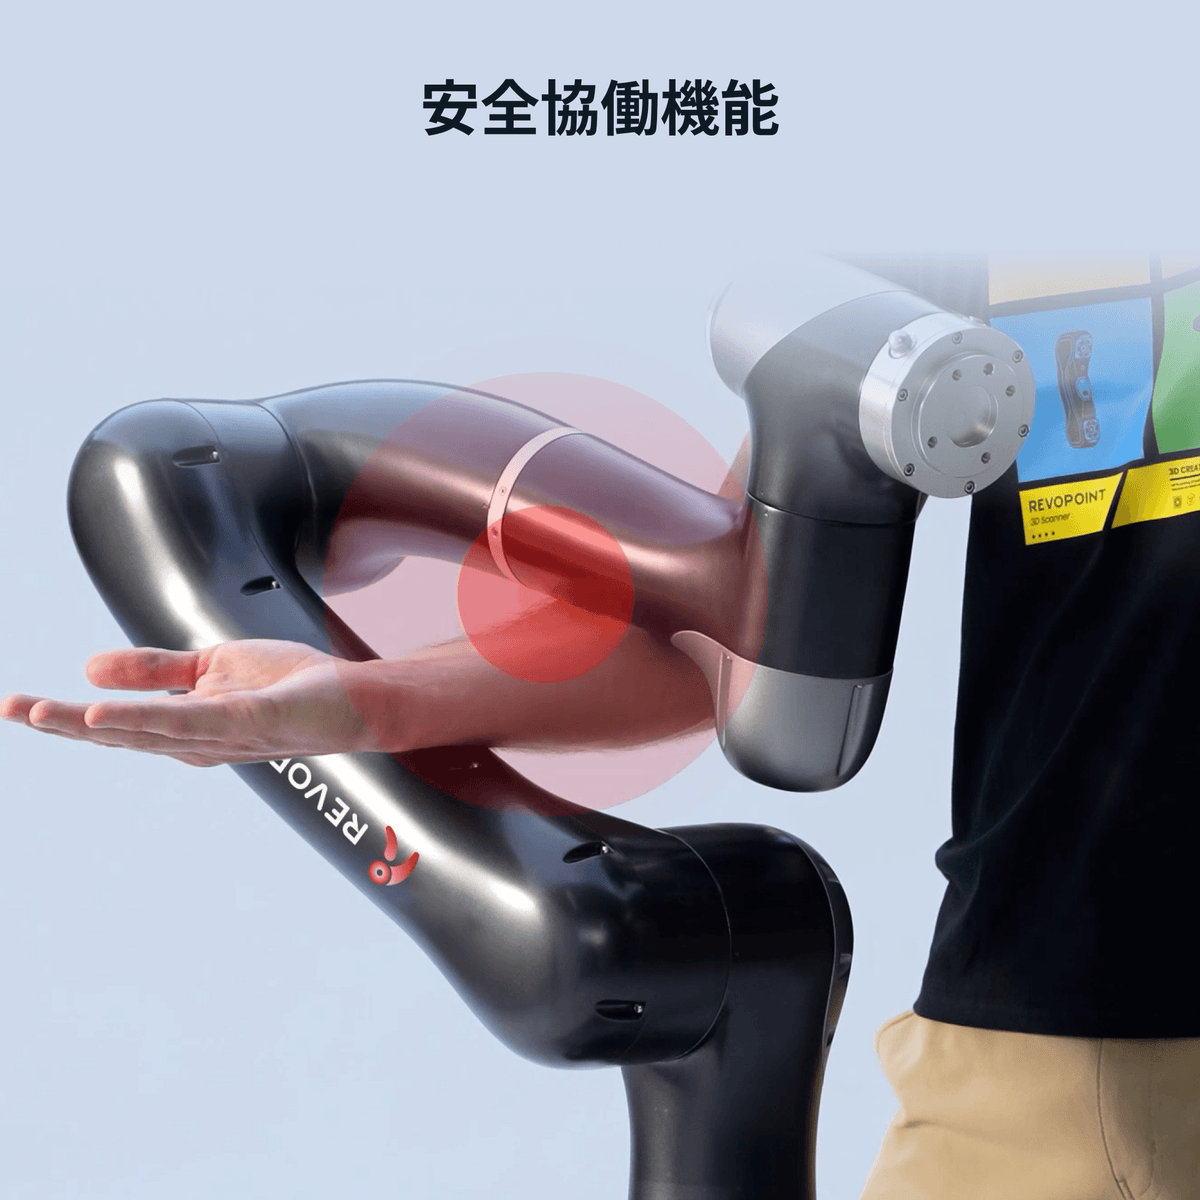
安全な協働作業
ロボットと安全に協働でき、セーフティフェンスは不要です。1Nの高感度な力覚検知により、衝突時の安全保護を実現します。


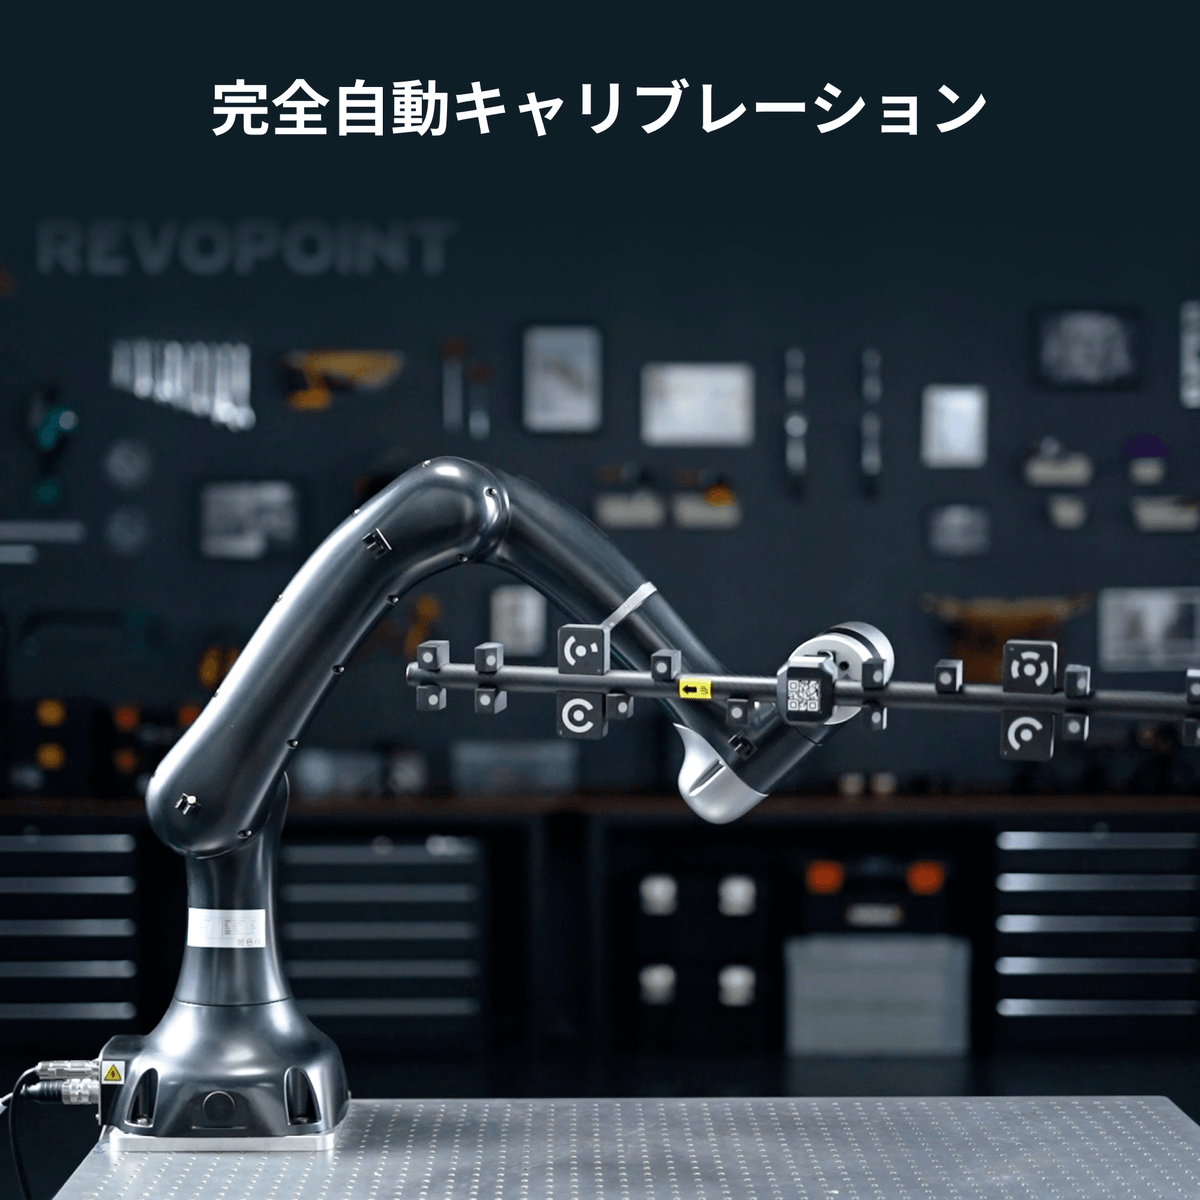
高速自動キャリブレーション
Trackit SRとVbot 9の自動キャリブレーションシステムにより、人為的なミスを排除した高精度なマルチポーズキャリブレーションを実現。信頼性と精度を兼ね備え、簡単に設定できます。


サードパーティ開発キット
TCP/IP制御プロトコルにより、サードパーティ製アプリケーションとRevo Trackを接続し、スキャンや後処理をリアルタイムで制御できます。
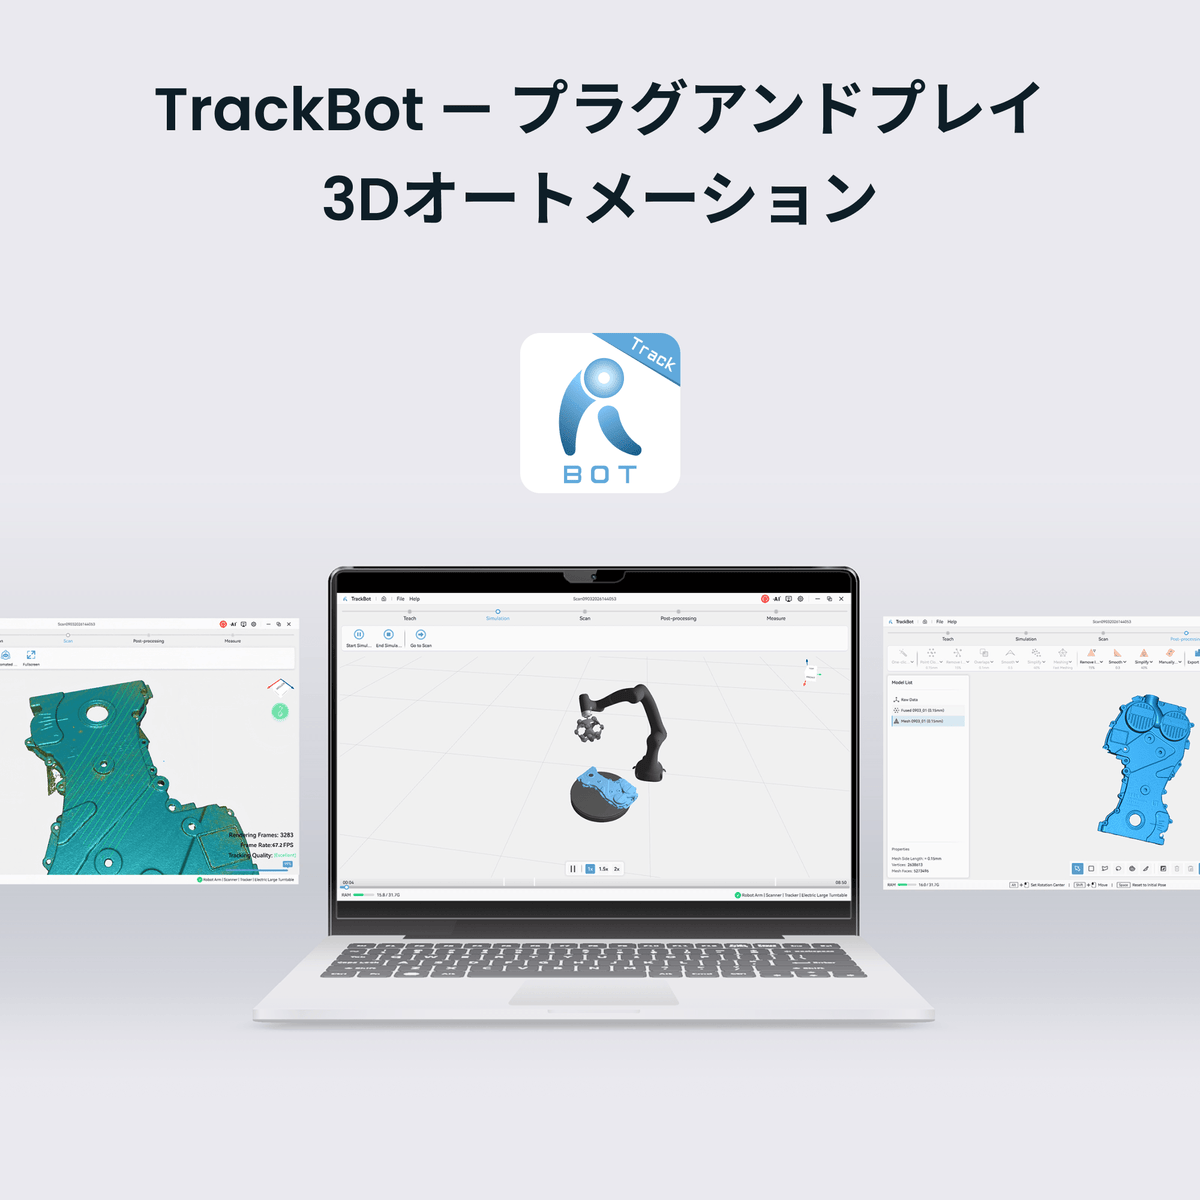
TrackBot — プラグ&プレイの3D自動化
わずか数分で自動スキャンをセットアップ。ドラッグ&ティーチ、CAD-to-Path、Vision-to-Pathに対応し、プログラミングは不要です。


Revopointソフトウェアエコシステムと完全統合
Revo Measureと連携し、ワンクリックでの測定、CAD比較、10種類以上のGD&T機能を利用できます。


取り外し可能で、柔軟な運用を実現
Trackit SRスキャナーはVbot 9から取り外して、ハンディタイプとして単独で使用できます。セットアップを変更することなく、完全自動のロボットスキャンと手動スキャンを柔軟に切り替えられ、さまざまなスキャンシーンに対応します。


プロフェッショナルソリューション

自動3Dスキャン
AIによる衝突回避機能で、ブレード表面からルート部までの複数姿勢のスキャンパスを自動生成。1回のセットアップで360°の点群データを効率的に取得できます。

アディティブ・マニュファクチャリング
オーバーハング、ラティス構造、内部空洞などの点群データを自動取得し、モデル修正、プロセス補正、リマニュファクチャリングに活用できるSTLデータを生成します。

鋳造・鍛造
リアルタイムの温度補正により、鋳造品や高温ワークを自動スキャン。素材の余肉量のばらつき、収縮、表面欠陥を迅速に特定し、金型の修正・調整を効率化します。

プラスチック
射出成形、ブロー成形、熱成形部品の自動検査に対応。量産品の収縮、反り、スプリングバック、輪郭変形を検出し、製品品質を効率的に管理します。

金属成形
自動車ボディパネルの溶接部、穴位置、表面形状を自動スキャン。点群データをCADデータと比較し、オープンなTCP/IPインターフェースを介して生産ラインへの統合にも対応します。

バッテリー検査
多姿勢のロボットスキャンにより、角形バッテリーケースの6面すべて、シール部、端子部をカバー。膨張、へこみ、シール位置ずれ、寸法偏差を検出し、バッテリーケースの品質を効率的に検査します。
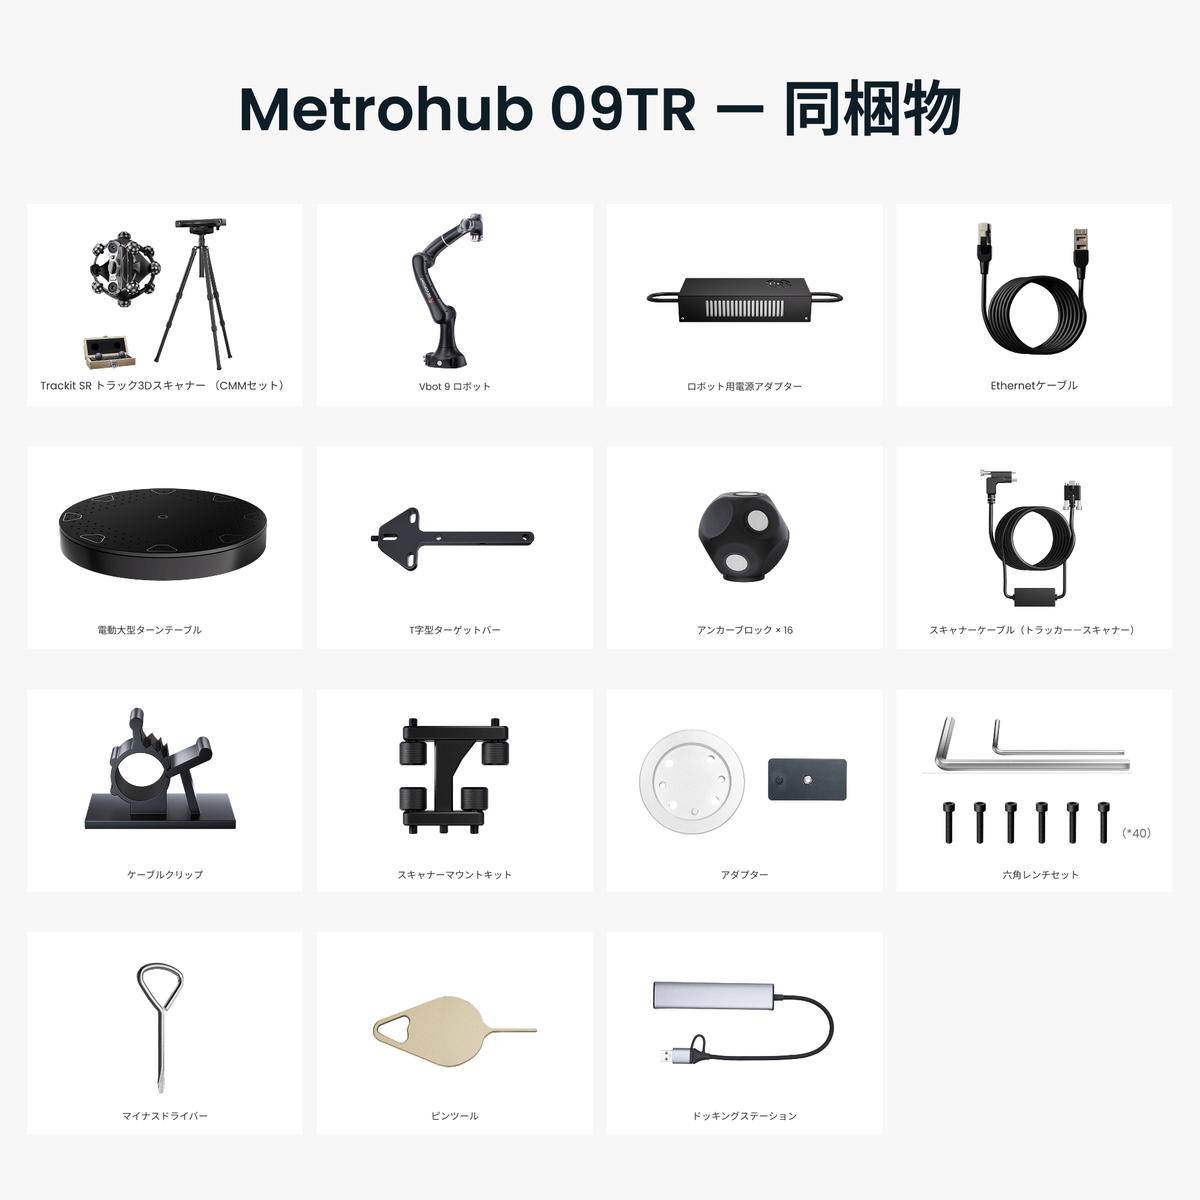
パッケージ内容

Trackit SR トラック3Dスキャナー
(CMMセット)

Vbot 9 ロボット

ロボット用電源アダプター

Ethernetケーブル

電動大型ターンテーブル

T字型ターゲットバー

アンカーブロック × 16

スキャナーケーブル(トラッカー-スキャナー)

ケーブルクリップ

スキャナーマウントキット

アダプター

六角レンチセット

マイナスドライバー

ピンツール

ドッキングステーション
仕様
| Metrohub 09 TR ロボット3Dスキャンシステム | |
|---|---|
| 主要構成 | Trackit SR 光学式トラッキング3Dスキャナー、ロボット Vbot 9 |
| Metrohub 09TR 体積精度① | 0.025 mm + 0.04 mm × L(m) |
| スキャン可能なワークサイズ | ∅500 mm × 高さ500 mm |
| 作業台設置寸法(長さ × 幅 × 高さ) | 90 × 90 × 80 cm |
| ロボットアーム動作半径 | 919 mm |
| 梱包寸法 | Vbot 9:91 × 55 × 52 cm Trackit SR:98 × 27 × 42 cm |
| 総重量 | Vbot 9:36.5 kg Trackit SR:18.6 kg |
| Trackit SR 光学式トラッキング3Dスキャナー | |||
|---|---|---|---|
| 主要構成 | Trackit SR 光学式トラッキング3Dスキャナー、ロボット Vbot 9 | ||
| Metrohub 09TR 体積精度① | 0.025 mm + 0.04 mm × L(m) | ||
| スキャン可能なワークサイズ | ∅500 mm × 高さ500 mm | ||
| 作業台設置寸法(長さ × 幅 × 高さ) | 90 × 90 × 80 cm | ||
| ロボットアーム動作半径 | 919 mm | ||
| 梱包寸法 | Vbot 9:91 × 55 × 52 cm Trackit SR:98 × 27 × 42 cm |
||
| 総重量 | Vbot 9:36.5 kg Trackit SR:18.6 kg |
||
|
スキャナー

|
トラッカー

|
||
| 融合点間距離 | 0.05 mm | 推奨対象物サイズ | 0.01~4 m |
| スキャン速度(最大) | 2,000,000点/秒 | 作動距離 | 800~2500 mm |
| 光源② | ファインモード:30本の青色クロスレーザーライン 遠景モード:17本の青色平行レーザーライン 深穴モード:1本の青色シングルレーザーライン |
最小トラッキングフレーム | 587 × 569 mm @ 800 mm |
| 作動距離 | クロスレーザーライン:200~400 mm 平行レーザーライン:250~500 mm シングルレーザーライン:200~400 mm |
最大トラッキングフレーム | 2075 × 1778 mm @ 2500 mm |
| シングルスキャン範囲(最小距離) | 123 × 130 mm at 200 mm | トラッキング範囲 | 3 m³ |
| シングルスキャン範囲(最大距離) | 330 × 325 mm at 500 mm | 重量 | 1.5 kg |
| 重量 | 1.0 kg | 寸法(長さ × 幅 × 高さ) | 441 × 111 × 103 mm |
| 寸法(長さ × 幅 × 高さ) | 250 × 250 × 177 mm | トラッキング帯域 | NIR |
| 動作温度範囲③ | 0 - 30 ℃ | ||
| 出力形式 | PLY、OBJ、STL、ASC、3MF、GLTF、FBX | ||
| 材質 | フレーム:カーボンファイバー 筐体:ポリカーボネート |
||
| ロボット | ||
|---|---|---|
|
Vbot 9

|
||
| 可搬重量 | 5 kg | |
| 作動半径 | 919 mm | |
| 重量 | 17.5 kg | |
| 軸数 | 6 | |
| 最大TCP速度 | ≤2.0 m/s | |
| 動作温度 | 0°C ~ +50°C | |
| 保管温度 | -10°C ~ +55°C | |
| 最大湿度 | 0~93%、結露・着霜なきこと | |
| 各関節の可動範囲(ROM) | J1軸 | ±360° |
| J2軸 | ±135° | |
| J3軸 | -170°~ +140° | |
| J4軸 | ±360° | |
| J5軸 | ±360° | |
| J6軸 | ±360° | |
| 各関節の最大速度 | J1軸 | 180°/s |
| J2軸 | 180°/s | |
| J3軸 | 180°/s | |
| J4軸 | 180°/s | |
| J5軸 | 180°/s | |
| J6軸 | 180°/s | |
| 騒音レベル | ≤70 dB(A) | |
| 制御方式 | 内蔵型 | |
|
注記 ① 容積精度は、管理された実験室環境で測定した値です。実際の測定結果は、使用環境や操作条件によって異なる場合があります。 ② クラス2レーザーに関する安全上の注意: 1)本製品はクラス2レーザープロジェクターを使用しています。近距離からレーザー光を直接見ないでください。詳細については、クラス2レーザーに関する規格・基準をご確認ください。 2)網膜への損傷を防ぐため、望遠鏡やカメラレンズなど、レーザー光を拡大して見ることができる光学機器を通して、レーザー光を直接見ないでください。 3)レーザー光の反射を防ぐため、レーザー光の経路上に鏡やガラスなどの反射面を置かないでください。 ③ 精度を確保するため、周囲温度20~25℃(68~77℉)の環境で使用することを推奨します。 ④ 本製品には点滅する光源が使用されているため、光過敏性てんかんのある方には適さない場合があります。 |
||
よくある質問
二次開発用のインターフェースに対応していますか?
他社製の産業用ロボットや協働ロボットにも対応していますか?
同梱内容
ロボットのプログラミングやティーチングは必要ですか?
Metrohub 09YU と 09TR の主な違いは何ですか?
Metrohub 09YUとMetrohub 09TRでは、精度とスキャン効率にどのような違いがありますか?
(2)スキャン速度:Metrohub 09YUはマルチラインレーザーモードで最大3,000,000点/秒、フルフィールド青色構造光モードで最大7,000,000点/秒に対応します。Metrohub 09TRは最大2,000,000点/秒で、光学トラッキングと連携した協調スキャンに適しています。
Metrohub 09YUとMetrohub 09TRでは、導入要件にどのような違いがありますか?
Metrohub 09YUとMetrohub 09TRには、それぞれどのソフトウェアを使用しますか?機能は同じですか?
Metrohub 09YUとMetrohub 09TRでは、スキャンモードにどのような違いがありますか?
Metrohub 09TR:固定トラッキングスキャンとターンテーブル・トラッキングスキャンに対応します。固定トラッキングモードは小型ワークに適しています。ターンテーブル・トラッキングモードでは、Tracker、Scanner、ロボット、大型NCターンテーブルが連携し、大型ワークの自動点群取得に対応します。
Metrohub 09YUとMetrohub 09TRでは、スキャンワークフローにどのような違いがありますか?
Metrohub 09TR:ソフトウェアでは、Trackerの視野管理、ハンドアイキャリブレーション、ロボットのティーチングパス、ターンテーブルとの連携を管理します。固定トラッキングモードでは、スキャン中にTrackerと対象物を静止させる必要があります。
Metrohub 09YU と Metrohub 09TR はどのように使い分けますか?
一方、複雑な曲面、深穴、異形ワーク、複数工程での現場抜き取り検査など、光学トラッキングによる高いスキャン自由度やマーカー貼付作業の削減を重視する場合は、Metrohub 09TRが適しています。
両製品とも、量産向け自動検査、リバースエンジニアリング、品質管理に対応しています。