


ハイライト


Metrohub 09TR
自動3Dスキャンシステム


完全自動キャリブレーション


0.025 mm + 0.04 mm × L (m)
体積精度


2,000,000 Point/s
高速スキャン


ポータブルなスタンドアロンスキャン
Trackit SR 3Dスキャナー


スキャンから測定まで、完全自動化
検証済み測定


スムーズなドラッグ・トゥ・ティーチ操作


自由度の高い動作
6軸・±360°の広い可動範囲


TCPリモートコントロール
TrackBot
ロボット3Dスキャナー自動化スキャンソフトウェア

特長
Metrohub 09TRは、高精度な*Trackit SR光学式トラッキング3Dスキャナー、6軸協働ロボット「Vbot 9」、CNCターンテーブル、そしてTrackBotソフトウェアを統合した自動3Dスキャンシステムです。複数方向からの自動スキャン、測定・解析、検査レポートの作成に対応し、ドラッグ&ティーチによる経路計画、力覚センシング、協働作業の安全設計を実現します。
サブミリメートルの高精度。スキャン制御を自動化。
Vbot 9の6軸協働ロボットにより、直径0.5 mまでの複雑な形状を多方向から自動スキャン。曲面形状、自由曲面、深い凹部を持つワークにも対応します。最大0.025 mm + 0.04 mm × L (m)の体積精度により、品質管理やリバースエンジニアリングに信頼性の高い3Dデータを提供します。


リアルタイム、マーカーレス、高速自動スキャン
30本のブルークロスラインレーザー、17本の平行レーザーライン、シングルラインレーザーを搭載したTrackit SRは、黒色・反射・金属表面のワークでもマーカーなしでスキャンできます。最大2,000,000ポイント/秒の高速スキャンにより、対象物の表面全体をすばやく捉えながら、深い穴やエッジなどの細部まで高精度に取得します。

スキャンから計測まで、完全自動化
Metrohub 09TRは、バッチ検査や繰り返し検査に対応する、スキャン・計測テンプレートをあらかじめ設定できます。スキャン完了後は、*Revo Measureを自動で起動し、寸法検査、GD&T解析、検査結果の出力までシームレスに実行。検査工程全体を自動化し、スキャンから計測までの一連のワークフローを完結させます。
※CMMセットに含まれます。
現場で、リアルタイムに精度を検証
計測グレードのボールプレートと自動検証ワークフローを搭載したMetrohub 09TR。設置、スキャン、検証するだけ。TrackBot上ですぐに精度を確認でき、重要な検査前の精度チェックを効率化します。
2つのスキャンモード:
単体&自動
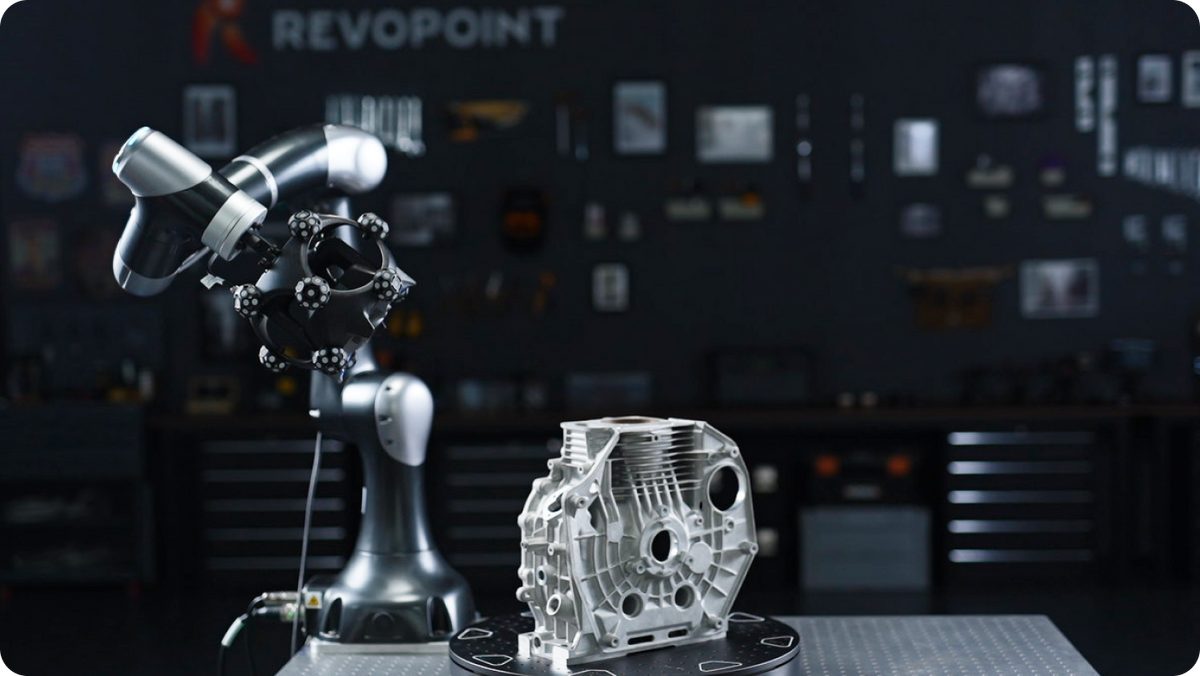
Trackit SRをVbot 9に搭載すれば、スキャンを完全自動化。複雑なワークピースにも、安定した再現性の高いスキャンをハンズフリーで実現します。
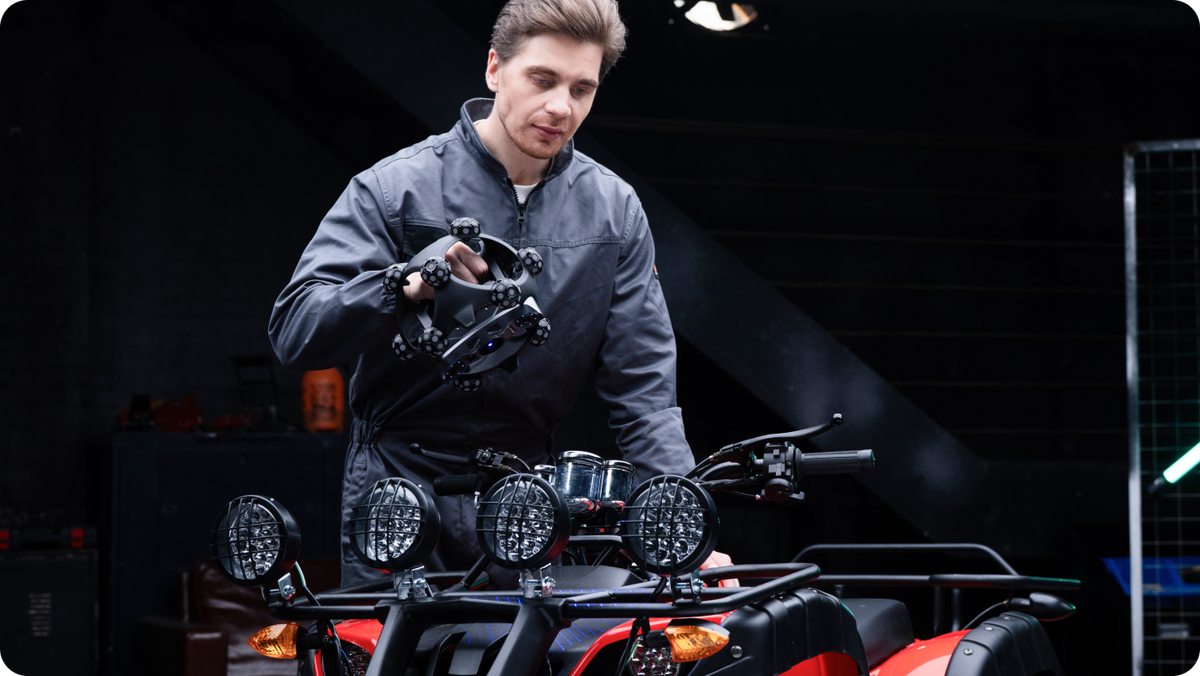
Trackit SRを取り外せば、Wi-Fi 6によるワイヤレス単体スキャンにも対応。スポット検査や部分的な再スキャン、柔軟なハンディスキャンに最適です。
6軸力覚センシング — あらゆる動きを感じ取る
先進の6軸力覚センサーを内蔵したVbot 9は、高感度な力覚フィードバックと高速応答を実現します。リアルタイムで、多軸方向の力を動的に計測し、力を正確に制御することで、高精度かつ複雑なマニピュレーション作業を可能にします。高度な産業用途から研究開発まで、要求の厳しいさまざまな現場に対応します。
スムーズなドラッグ・トゥ・ティーチ操作
直感的なドラッグ・トゥ・ティーチ機能により、本番スキャンを開始する前に、スキャン経路やスキャン範囲、データ品質を事前に確認できます。スキャンの成功率を高め、安定したスキャン結果を実現します。
安全な協働作業
1Nの高感度な力覚検知により、衝突を確実に検知・保護。安全フェンスや専用エリアを設けることなく、ロボットのそばで安全に作業できます。
高速自動キャリブレーション
複雑で時間のかかるキャリブレーション作業は不要。Trackit SRとVbot 9の自動キャリブレーションシステムにより、人的ミスを抑えながら、複数姿勢でのキャリブレーションをスムーズに実行できます。安定した精度と信頼性を確保し、簡単かつ効率的なキャリブレーションを実現します。
TrackBot — プラグ&プレイで3D自動化
ドラッグ・トゥ・ティーチ、CAD-to-Path、Vision-to-Pathに対応し、複雑なプログラミングなしで、わずか数分で自動スキャンをセットアップできます。TrackBotが直感的にスキャン経路を作成するため、セットアップに時間をかけず、結果に集中できます。


サードパーティ開発キット
TCP/IPベースの制御プロトコルにより、サードパーティ製アプリケーションとRevo Trackを接続。スキャン、後処理、ソフトウェアの切り替えをリアルタイムでリモート制御できます。工場の自動化、検査、3Dスキャンのバッチ処理など、さまざまなワークフローに対応します。
詳しく見る
Revopointソフトウェアエコシステムと完全連携
Revo Measureと連携することで、ワンクリック計測、CAD比較、10種類以上のGD&T機能に対応。データの取得からPDFレポートの出力まで、検査ワークフローをシームレスに完結できます。さらに、Revo Designと組み合わせることで、リバースエンジニアリングや3Dモデルの再構築にも対応します。


取り外し可能で、柔軟な運用を実現
Trackit SRスキャナーはVbot 9から取り外して、ハンディタイプとして単独で使用できます。セットアップを変更することなく、完全自動のロボットスキャンと手動スキャンを柔軟に切り替えられ、さまざまなスキャンシーンに対応します。


プロフェッショナルソリューション

自動3Dスキャン
AIによる衝突回避機能で、ブレード表面からルート部までの複数姿勢のスキャンパスを自動生成。1回のセットアップで360°の点群データを効率的に取得できます。

アディティブ・マニュファクチャリング
オーバーハング、ラティス構造、内部空洞などの点群データを自動取得し、モデル修正、プロセス補正、リマニュファクチャリングに活用できるSTLデータを生成します。

鋳造・鍛造
リアルタイムの温度補正により、鋳造品や高温ワークを自動スキャン。素材の余肉量のばらつき、収縮、表面欠陥を迅速に特定し、金型の修正・調整を効率化します。

プラスチック
射出成形、ブロー成形、熱成形部品の自動検査に対応。量産品の収縮、反り、スプリングバック、輪郭変形を検出し、製品品質を効率的に管理します。

金属成形
自動車ボディパネルの溶接部、穴位置、表面形状を自動スキャン。点群データをCADデータと比較し、オープンなTCP/IPインターフェースを介して生産ラインへの統合にも対応します。

バッテリー検査
多姿勢のロボットスキャンにより、角形バッテリーケースの6面すべて、シール部、端子部をカバー。膨張、へこみ、シール位置ずれ、寸法偏差を検出し、バッテリーケースの品質を効率的に検査します。
パッケージ

Trackit SR トラック3Dスキャナー
(CMMセット)

Vbot 9 ロボット

ロボット用電源アダプター

Ethernetケーブル

電動大型ターンテーブル

T字型ターゲットバー

アンカーブロック × 16

スキャナーケーブル(トラッカー-スキャナー)

ケーブルクリップ

スキャナーマウントキット

アダプター

六角レンチセット

マイナスドライバー

ピンツール

ドッキングステーション
仕様
| Metrohub 09 TR ロボット3Dスキャンシステム | |
|---|---|
| 主要構成 | Trackit SR 光学式トラッキング3Dスキャナー、ロボット Vbot 9 |
| Metrohub 09TR 体積精度① | 0.025 mm + 0.04 mm × L(m) |
| スキャン可能なワークサイズ | ∅500 mm × 高さ500 mm |
| 作業台設置寸法(長さ × 幅 × 高さ) | 90 × 90 × 80 cm |
| ロボットアーム動作半径 | 919 mm |
| 梱包寸法 | Vbot 9:91 × 55 × 52 cm Trackit SR:98 × 27 × 42 cm |
| 総重量 | Vbot 9:36.5 kg Trackit SR:18.6 kg |
| Trackit SR 光学式トラッキング3Dスキャナー | |||
|---|---|---|---|
| 主要構成 | Trackit SR 光学式トラッキング3Dスキャナー、ロボット Vbot 9 | ||
| Metrohub 09TR 体積精度① | 0.025 mm + 0.04 mm × L(m) | ||
| スキャン可能なワークサイズ | ∅500 mm × 高さ500 mm | ||
| 作業台設置寸法(長さ × 幅 × 高さ) | 90 × 90 × 80 cm | ||
| ロボットアーム動作半径 | 919 mm | ||
| 梱包寸法 | Vbot 9:91 × 55 × 52 cm Trackit SR:98 × 27 × 42 cm |
||
| 総重量 | Vbot 9:36.5 kg Trackit SR:18.6 kg |
||
|
スキャナー

|
トラッカー

|
||
| 融合点間距離 | 0.05 mm | 推奨対象物サイズ | 0.01~4 m |
| スキャン速度(最大) | 2,000,000点/秒 | 作動距離 | 800~2500 mm |
| 光源② | ファインモード:30本の青色クロスレーザーライン 遠景モード:17本の青色平行レーザーライン 深穴モード:1本の青色シングルレーザーライン |
最小トラッキングフレーム | 587 × 569 mm @ 800 mm |
| 作動距離 | クロスレーザーライン:200~400 mm 平行レーザーライン:250~500 mm シングルレーザーライン:200~400 mm |
最大トラッキングフレーム | 2075 × 1778 mm @ 2500 mm |
| シングルスキャン範囲(最小距離) | 123 × 130 mm at 200 mm | トラッキング範囲 | 3 m³ |
| シングルスキャン範囲(最大距離) | 330 × 325 mm at 500 mm | 重量 | 1.5 kg |
| 重量 | 1.0 kg | 寸法(長さ × 幅 × 高さ) | 441 × 111 × 103 mm |
| 寸法(長さ × 幅 × 高さ) | 250 × 250 × 177 mm | トラッキング帯域 | NIR |
| 動作温度範囲③ | 0 - 30 ℃ | ||
| 出力形式 | PLY、OBJ、STL、ASC、3MF、GLTF、FBX | ||
| 材質 | フレーム:カーボンファイバー 筐体:ポリカーボネート |
||
| ロボット | ||
|---|---|---|
|
Vbot 9

|
||
| 可搬重量 | 5 kg | |
| 作動半径 | 919 mm | |
| 重量 | 17.5 kg | |
| 軸数 | 6 | |
| 最大TCP速度 | ≤2.0 m/s | |
| 動作温度 | 0°C ~ +50°C | |
| 保管温度 | -10°C ~ +55°C | |
| 最大湿度 | 0~93%、結露・着霜なきこと | |
| 各関節の可動範囲(ROM) | J1軸 | ±360° |
| J2軸 | ±135° | |
| J3軸 | -170°~ +140° | |
| J4軸 | ±360° | |
| J5軸 | ±360° | |
| J6軸 | ±360° | |
| 各関節の最大速度 | J1軸 | 180°/s |
| J2軸 | 180°/s | |
| J3軸 | 180°/s | |
| J4軸 | 180°/s | |
| J5軸 | 180°/s | |
| J6軸 | 180°/s | |
| 騒音レベル | ≤70 dB(A) | |
| 制御方式 | 内蔵型 | |
|
注記 ① 容積精度は、管理された実験室環境で測定した値です。実際の測定結果は、使用環境や操作条件によって異なる場合があります。 ② クラス2レーザーに関する安全上の注意: 1)本製品はクラス2レーザープロジェクターを使用しています。近距離からレーザー光を直接見ないでください。詳細については、クラス2レーザーに関する規格・基準をご確認ください。 2)網膜への損傷を防ぐため、望遠鏡やカメラレンズなど、レーザー光を拡大して見ることができる光学機器を通して、レーザー光を直接見ないでください。 3)レーザー光の反射を防ぐため、レーザー光の経路上に鏡やガラスなどの反射面を置かないでください。 ③ 精度を確保するため、周囲温度20~25℃(68~77℉)の環境で使用することを推奨します。 ④ 本製品には点滅する光源が使用されているため、光過敏性てんかんのある方には適さない場合があります。 |
||

